


 首页 /
为什么旋转齿轮箱被用于机器人学?
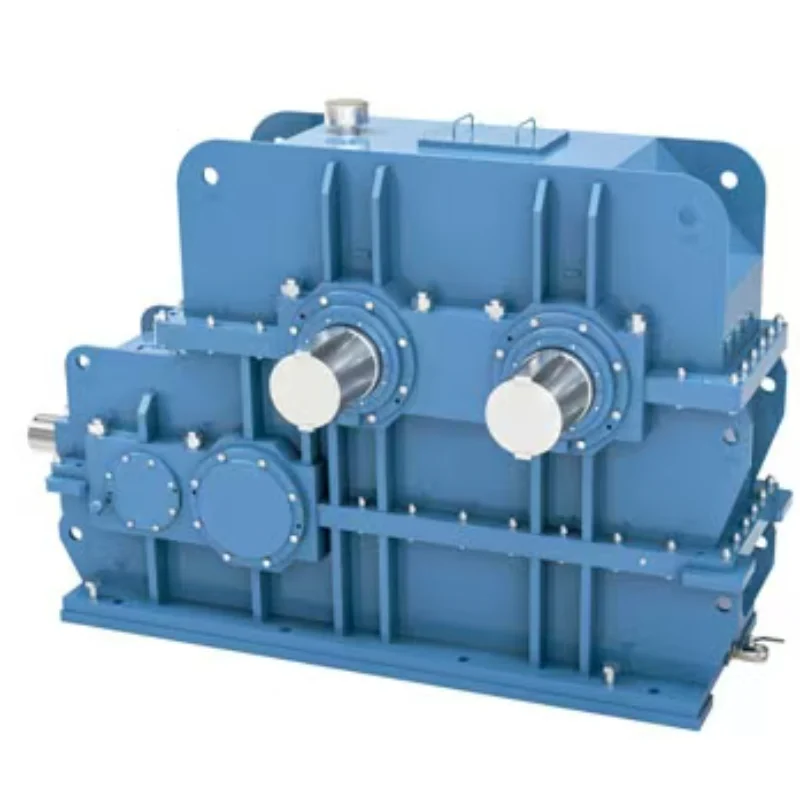
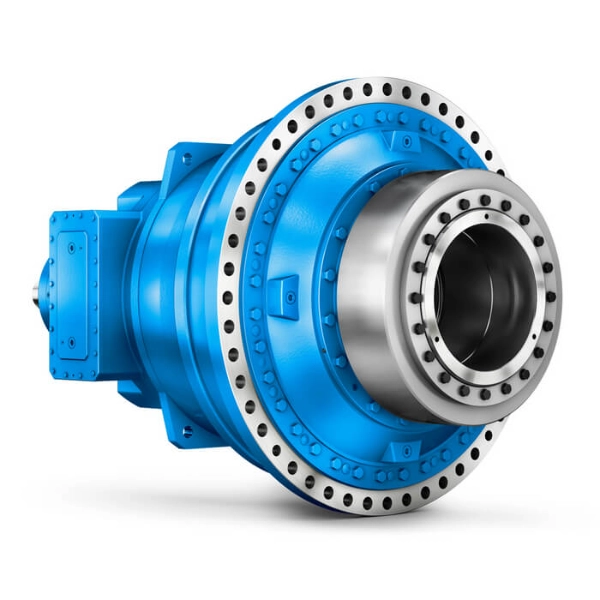
环形齿轮箱被用于机器人领域,因为它们能提供高减速比 (30:1到300:1) 在单个紧凑的阶段内,反冲极低, 高扭转刚度, 以及卓越的冲击载荷耐受性——正是机器人关节实现精确操作所需的, 可重复运动于可变载荷下. 其多齿滚动接触将力量分散到多个表面, 所以他们能挺过突如其来的开始, 停靠, 以及机器人操作中常见的方向反转.
主要要点
- 环形变速箱可实现从30:1到300:1 反冲低至 ≤1 弧分, 实现精确的机器人关节定位.
- 多齿滚接点将载荷分散到多个表面, 回旋传动具备高达5倍额定扭矩的冲击载荷耐受力——非常适合机器人启动/停止和卡死事件.
- 带有滚动接触的偏心凸轮设计最大限度地减少了磨损和间隙,同时最大化了刚性, 在冲击载荷下优于行星齿轮箱.
- 环形驱动主导着高载荷工业机器人; 轻量机器人仍偏好谐波驱动 (1–20公斤有效载荷) 精度与重量比最为重要.
什么是环形变速箱?
环形齿轮箱是一种紧凑型减速器,利用偏心凸轮绕行一或两个环形圆盘与固定环形销的轨道, 将高速输入转换为高扭矩, 通过滚动接触实现低速输出. 它是工业机器人中三种主要使用的齿轮类型之一, 应变波并行 (谐波) 传动装置和行星齿轮驱动.
环形齿轮箱属于一系列用于工业自动化的动力传输组件, 物料搬运, 以及工艺机械. 超越机器人, 环形齿轮箱广泛应用于许多工业领域 其中紧致, 需要高扭矩减速.
环形变速箱是如何工作的?
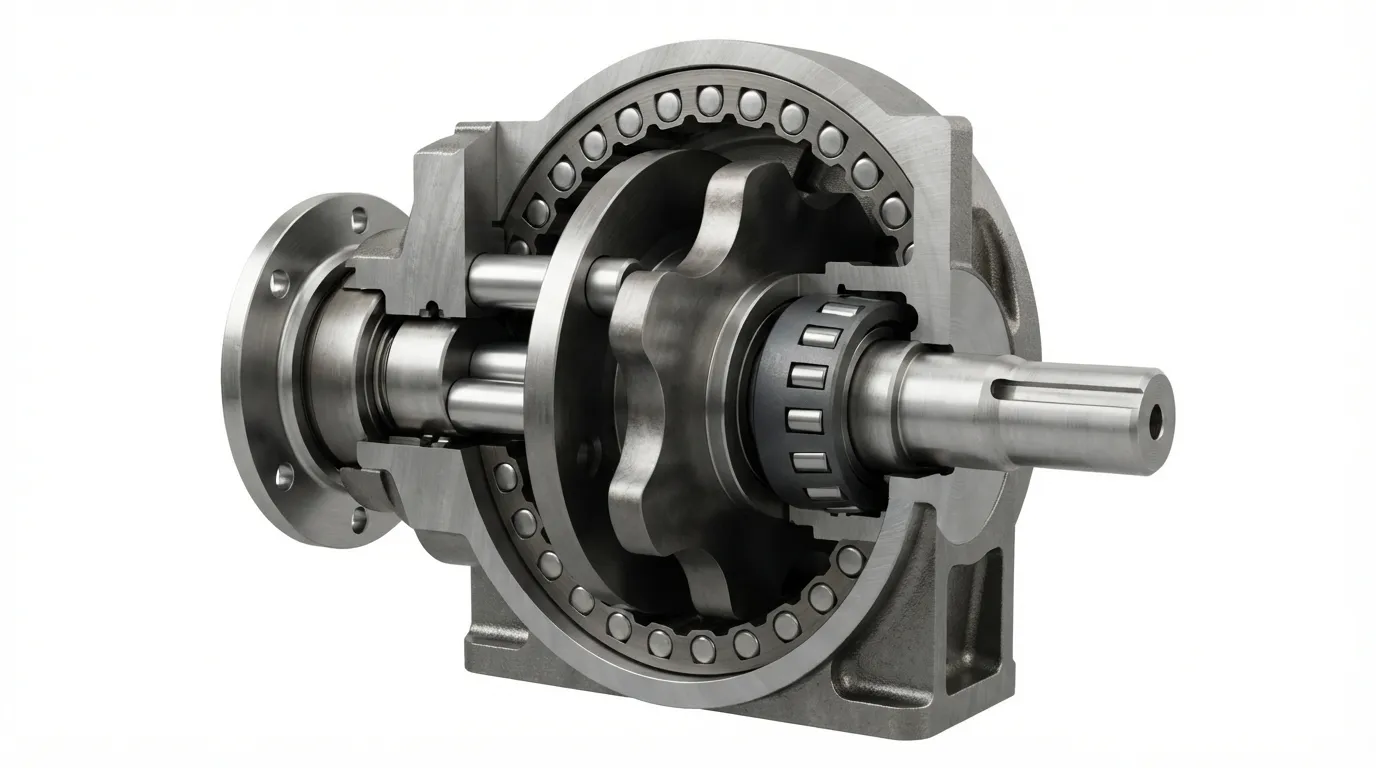
环形齿轮箱通过将输入轴的旋转运动转换为较慢的传动来工作, 一个或多个环形圆盘的高扭矩轨道运动, 然后将输出轴通过一组输出引脚.
工作原理遵循以下步骤:
- 输入轴旋转: 输入轴驱动安装在其中心的偏心轴承.
- 偏心凸轮运动: 偏心轴承使圆盘绕轨道运行,而不仅仅是旋转, 产生偏心圆周运动.
- 旋翼盘啮合: 随着圆盘的轨道运行, 其叶形轮廓与固定在齿轮箱壳体上的固定环销啮合.
- 逐针推进: 盘子每绕一圈,使接合点前进一个叶瓣, 迫使圆盘稍微向相反方向旋转.
- 输出引脚提取: 输出引脚, 通过盘上的孔定位, 捕捉这个缓慢旋转并传递到输出轴.
- 比产生: 减约比等于盘上的叶片数量, 产生速度减速.
根据IMSystems的说法, 如果圆盘上有11个固定针和10个叶瓣, 输出速度降低了10倍, 输出扭矩增加十倍. 这种单级设计实现了30级的传动比:1到300:1.
一个设计考虑: 环形盘的轨道运动会产生振动. 工程师则用双碟配置来补偿, 其中两个圆盘以180度相距安装,以抵消彼此的不平衡, 不过这会增加体积和重量.
为什么旋转齿轮箱被用于机器人关节?
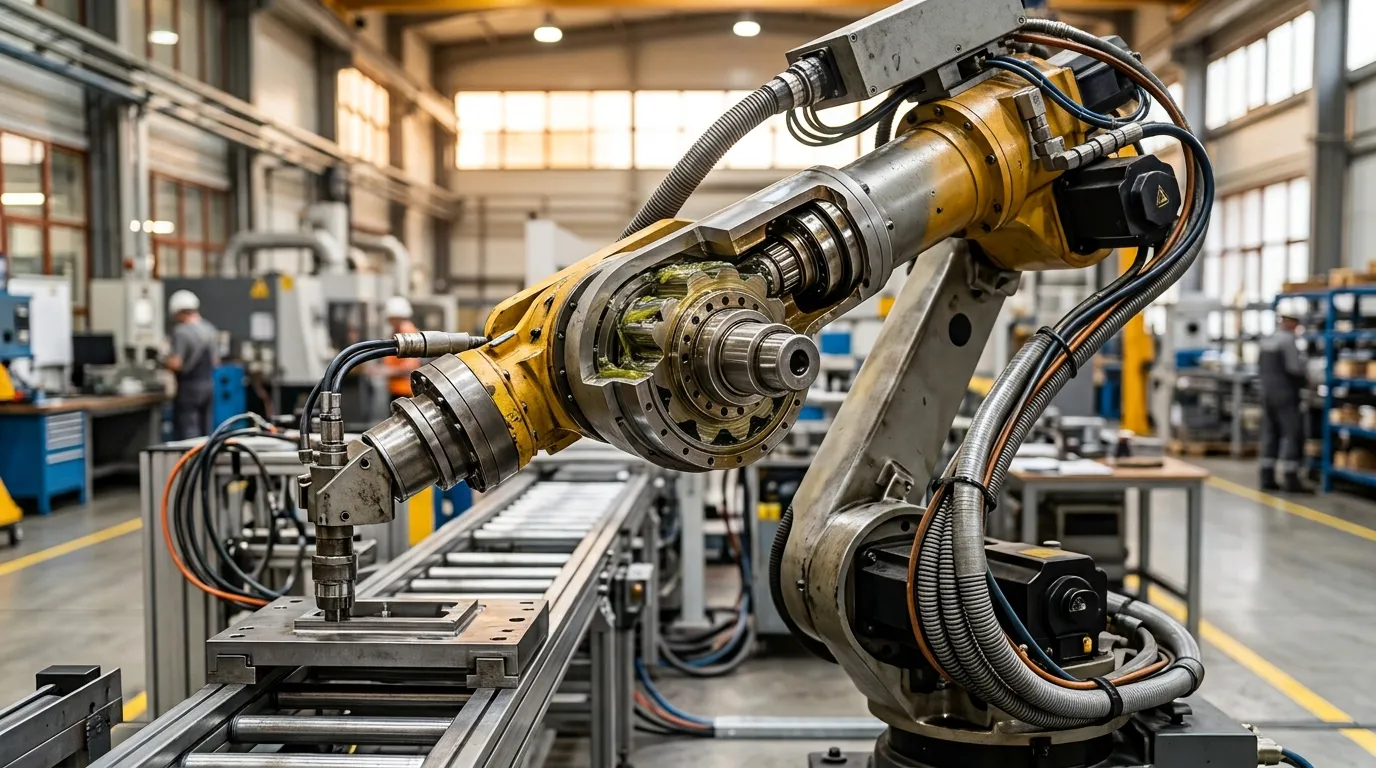
机器人关节需要高扭矩密度, 反弹最小, 高刚度, 以及紧凑型结构中对冲击载荷的抗性——环形齿轮箱通过其独特的多齿滚动接触设计,兼具四项能力.
据Cone Drive介绍, 回旋传动能承受高扭矩且阻力最小,常用于机械臂, 执行器, 以及需要紧凑型和高性能减速的运动控制系统. 齿轮齿轮的滚动接触降低了磨损风险, 能够实现重载而不失效.
下表将环形齿轮箱的设计特征与其在机器人关节中所带来的具体优势进行了对应:
| 设计特征 | 工作原理 | 机器人优势 |
|---|---|---|
| 偏心凸轮旋形盘 | 紧凑型单级高比 | 紧致关节包络高度减少 |
| 多齿滚接 | 载荷分布在多个表面 | 高扭转刚度, 耐震 |
| 滚动接触 (没有滑动) | 磨损极少, 没有牙缝 | 几乎没有反弹,整个生命持续存在 |
| 双碟设计 | 反向旋转的圆盘抵消振动 | 不同速度下的平滑运动 |
多齿咬合是其显著优势. 当机械臂在重载下改变方向时, 旋风齿轮箱可同时将负载分散到多个滚动表面. 正如一位机器人专家所指出的, 这包括 "高扭矩, 平滑的运动, 几乎没有反弹" 即使在快速方向反转时. 在相同条件下,行星齿轮箱会将应力集中在单个齿轮齿上, 冒着损坏的风险.
旋风齿轮箱有哪些缺点或局限性?
环形齿轮箱有缺点——轨道运动产生的振动, 成本高于行星单位, 以及高传动比下的倒退性能有限——但在高载重机器人关节中,精度和耐用性更为重要,这些是可以接受的权衡.
主要局限性及其工程背景:
- 振动: 环形盘的轨道运动会产生固有振动. 双碟设计减少了这一问题,但并未完全消除; 机器人设计者必须在高速轴上考虑这些因素.
- 费用: 据Cone Drive介绍, 环形齿轮的制造成本通常高于行星齿轮. 然而, 它们通过耐用性带来长期节省, 维护减少, 以及在高要求应用中的更高效率.
- 可回驱性限制: 在高减分比下, 摩擦力和偏心机构使得倒退驱动变得困难. 这对承载具有安全优势,但限制了能量回收的应用.
- 复杂性: 旋风盘和偏心部件所需的精密加工使其制造比简单的行星齿轮组更复杂.
对于工程师比较不同变速箱类型的成本, 在机器人应用中,理解总拥有成本比初始购买价格更为重要.
你能反向驱动回旋式变速箱吗?
一些环形变速箱可以在较低减速比下反向驱动, 但摩擦力和偏心力使得高传动比下的倒退驱动变得困难——这对承载有利,但对能量回收或顺应运动是限制.
根据IMSystems的说法, 在较低的齿轮比下, 一些旋风驱动可以反向驱动, 实现机器人系统的能量回收和合规性. 这意味着在特定条件下,变速箱可以从输出端驱动. 然而, 随着减约比的增加, 内部摩擦力和偏心机构的机械优势结合起来,抵抗了反向运动.
对于机器人设计师, 这种条件回驱性是一把双刃剑:
- 优势: 高速比环形齿轮箱在断电时能牢固承受负载, 在没有额外硬件的情况下起到刹车的作用.
- 限制: 变速箱不能用于再生系统中的能量回收, 而且它无法为某些协作或强制控制应用提供所需的可回溯合规性.
机器人中的旋翼驱动与谐波驱动
谐波驱动主导了轻量级机械臂 (1–20公斤有效载荷) 精度与重量比至关重要; 环形齿轮箱在高载荷机器人中表现出色,这些机器人具有耐冲击能力, 刚度, 而且在重载下的耐久性至关重要.
根据《机器人与人工智能前沿》, 工业机器人主要使用的齿轮类型是应变波驱动 (通常称为谐波驱动), 旋风驱动, 以及行星齿轮驱动. 选择取决于机器人的有效载荷等级和操作条件.
| 属性 | 环形变速箱 | 谐波驱动 |
|---|---|---|
| 约简比 | 30:1–300:1 单级 | 高 (典型的50:1–160:1) |
| 反弹 | ≤ 1 弧极分可能 | 接近零 |
| 扭矩密度 | 太好了 | 太好了 (打火机) |
| 冲击载荷耐受性 | 太好了 (最多可达到5倍标称) | 中等 (弹性轮 脆性) |
| 振动 | 有些 (轨道运动) | 低 |
| 费用 | 比行星更高 | 比行星更高 |
| 最佳有效载荷范围 | 高载荷机器人 | 1–20公斤机器人 |
| 维护 | 低磨损, 可持续 | 弹性轮长时间疲劳 |
工业机器人领域已经出现了一个明显的模式: 环形齿轮广泛应用于高载荷机器人中, 而应变波或谐波驱动则主导了许多低载荷机器人的关节 (1–20公斤). 谐波驱动的重量更轻,几乎无间隙,使其对小型机型具有吸引力, 几乎, 精确武器. 当机器人需要承受较重的负载时,旋翼齿轮箱成为首选, 幸存震惊事件, 并保持更高精度且使用寿命更长.
想更详细地比较这两种驱动类型, 请参阅我们的指南 回旋齿轮箱与谐波驱动.
机器人学中的旋翼齿轮箱与行星齿轮箱
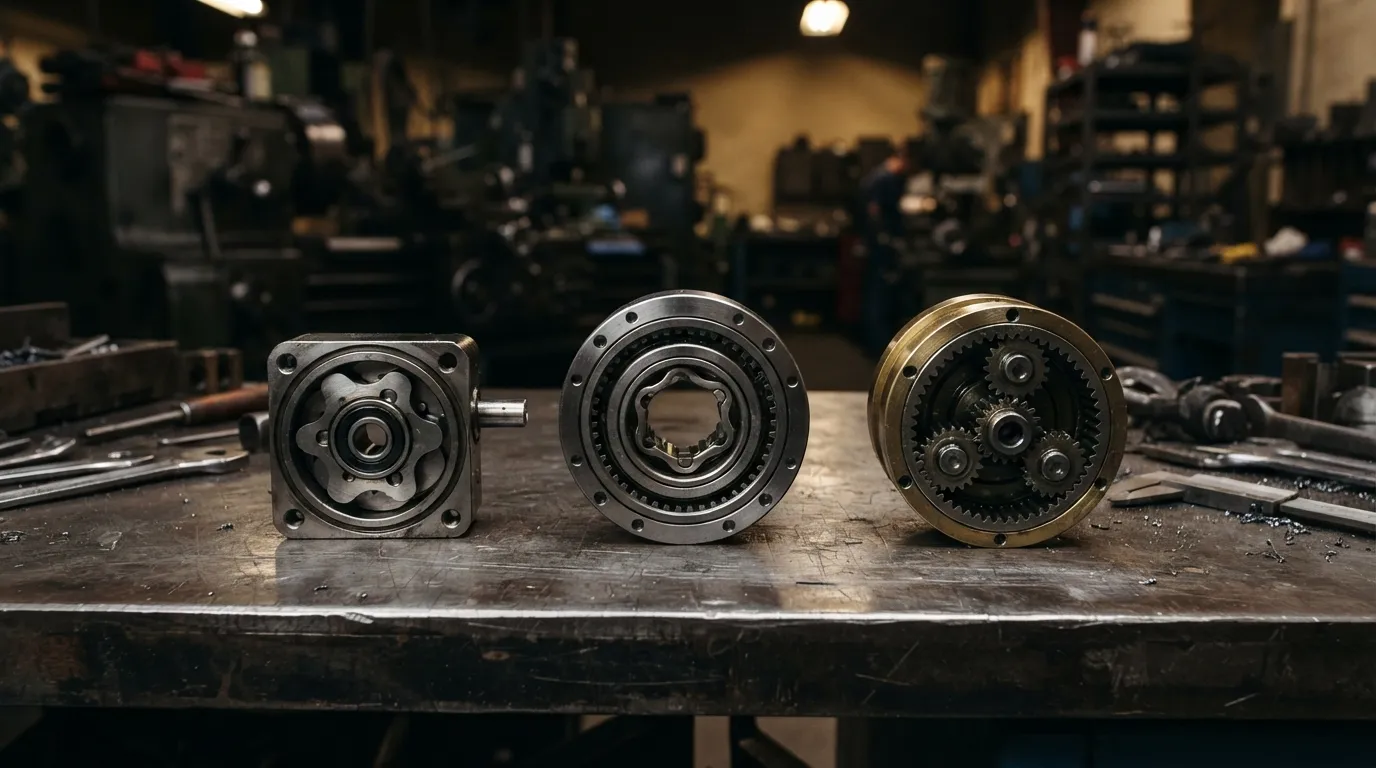
行星齿轮箱价格更低, 更高效率, 以及更低的振动, 但当行星单元能承受稳态负载但因冲击载荷失效时,旋翼齿轮箱是标准选择, 创业音乐创作, 或频繁的方向反转.
正如菲尔盖利所解释的, 旋风驱动为 "这是行星齿轮箱能承受稳态负载但因启动或卡壳而牙齿缺损的标准选择。" 这种区分对于关节经常起始的机器人应用尤为关键, 停靠, 背面, 或者遇到阻力.
| 属性 | 环形变速箱 | 行星齿轮箱 |
|---|---|---|
| 约简比 | 30:1–300:1 单级 | 3:1–100:每赛段1辆 |
| 反弹 | ≤ 1 弧极分可能 | 3–10弧分典型 |
| 冲击载荷耐受性 | 太好了 (最多可达到5倍标称) | 中等 (齿轮齿形剥落) |
| 扭矩密度 | 每重量更高 | 每重量更低 |
| 效率 | 很好, 稍微低一点 | 太好了 |
| 振动 | 有些 (轨道运动) | 低 |
| 费用 | 高 | 下层 |
| 最佳用途 | 冲击载荷, 高精度 | 稳定载荷, 高速 |
当负载可预测时,行星齿轮箱是正确的选择, 速度很快, 成本效益是优先考虑的. 环形变速箱在接头需要吸收冲击时,能证明其更高的成本是合理的, 保持极低的反扑, 或多年运行,无需回冲相关维护.
关于这两种设计的深入技术比较, 参见我们的 行星式与旋形式变速箱 分析.
如何为机器人关节选择旋翼齿轮箱
通过指定减速比选择旋形齿轮箱, 反弹, 扭转刚度, 连续扭矩和峰值扭矩, 速度, 以及安装配置——按大多数机器人关节的优先级顺序.
选择过程遵循逻辑顺序:
- 确定减分比 需要将电机转速与所需的关节转速匹配. 单级环形变速箱覆盖30辆:1到300:1.
- 指定内隙耐受度 基于定位精度要求. 用于高精度机器人应用, 目标是让反弹时间低于3弧分钟 (0.05度), 据Arctos Robotics介绍.
- 计算扭转刚度要求 基于负载和峰值扭矩下的可接受挠度.
- 定义连续扭矩和峰值扭矩 用于应用. 供参考, GAM GCL系列机器人旋风齿轮箱在其尺寸范围内可提供167至4410牛米的额定扭矩.
- 查看速度评级 ——环形齿轮箱的最大输入速度不得超过。.
- 确认尺寸和重量约束 对于机器人关节包络.
- 选择安装配置 ——法兰, 轴, 或者空心孔选项必须与接头设计相匹配.
- 审查效率与成本 与应用占空比的权衡.
关于选拔流程的详细指导, 参见 如何选择环形缩减器.
最终结论——何时选择旋风而非谐波或行星
高载荷机器人选择圆环形, 易受冲击斧头, 或者当长时间使用寿命且维护极少时至关重要; 轻量化精密机械臂选择谐波; 稳态选择行星, 成本敏感的应用.
三条决策规则总结了工程指导:
- 选择环形时: 该机器人可处理高载荷, 关节承受冲击载荷或频繁的方向反转, 或者应用需要低于3弧分的回冲且使用寿命长.
- 选择谐波 (应变波) 当: 该机器人的有效载荷等级为1至20公斤, 重量至关重要, 而且该应用在轻量化封装中几乎需要零回冲.
- 选择行星: 负载稳定, 震荡事件很少见, 速度很高, 而初始成本是主要约束条件.
旋风齿轮箱在机器人关节中占据一席之地,因为它解决了机器人运动中最难的工程难题: 高约简的组合, 高精度, 以及高耐用性,体积紧凑,能够经受工业运营的真实磨损.
明业在自有的数控工厂设计并制造旋风车减速器及其他动力传输设备. 针对你的机器人关节设计的工程指导, 联系明业团队.
分享到社交媒体:


- 预定: 什么是旋风减速器的齿轮比?
- 下一个: 环形变速箱与蠕虫齿轮箱: 哪种更适合你的应用?