


 首页 /
环形变速箱与谐波驱动: 机器人应用的差异
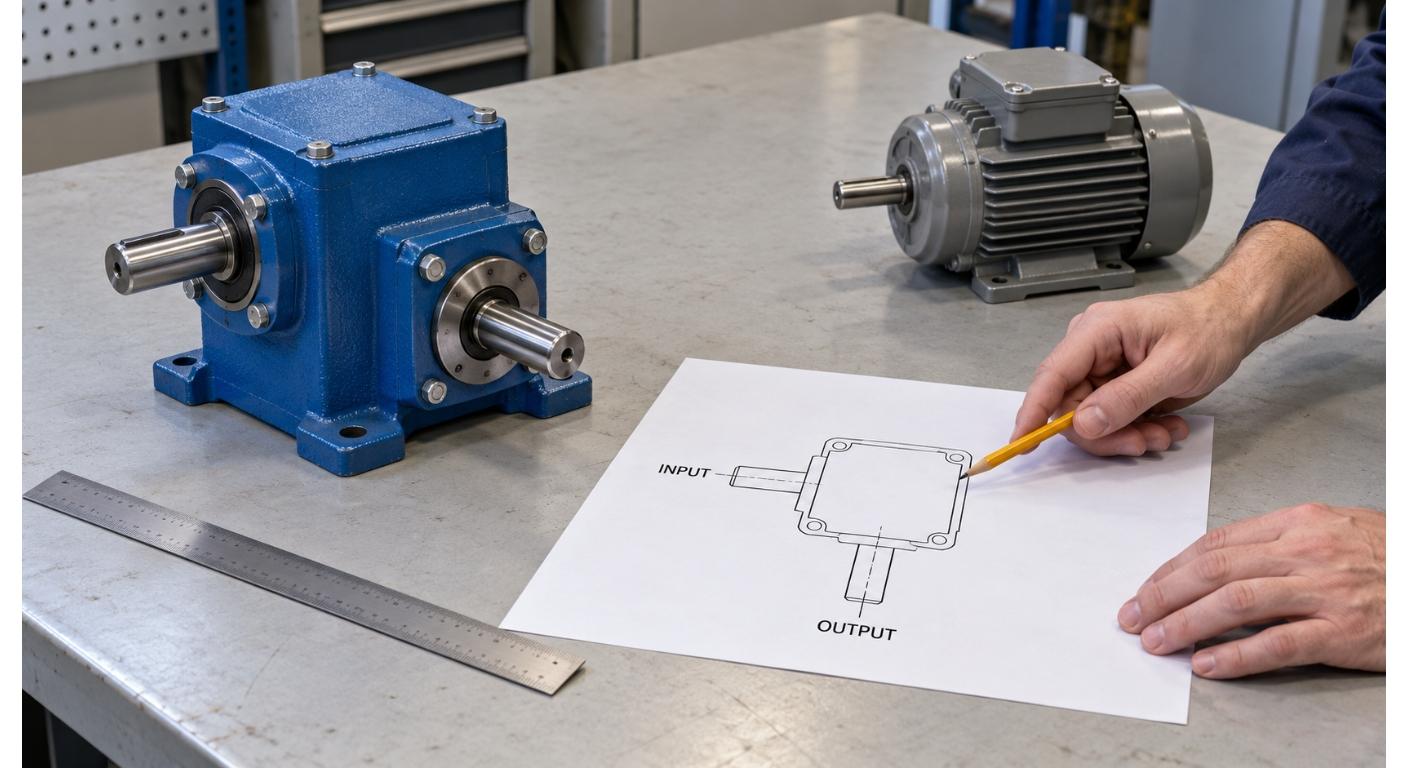
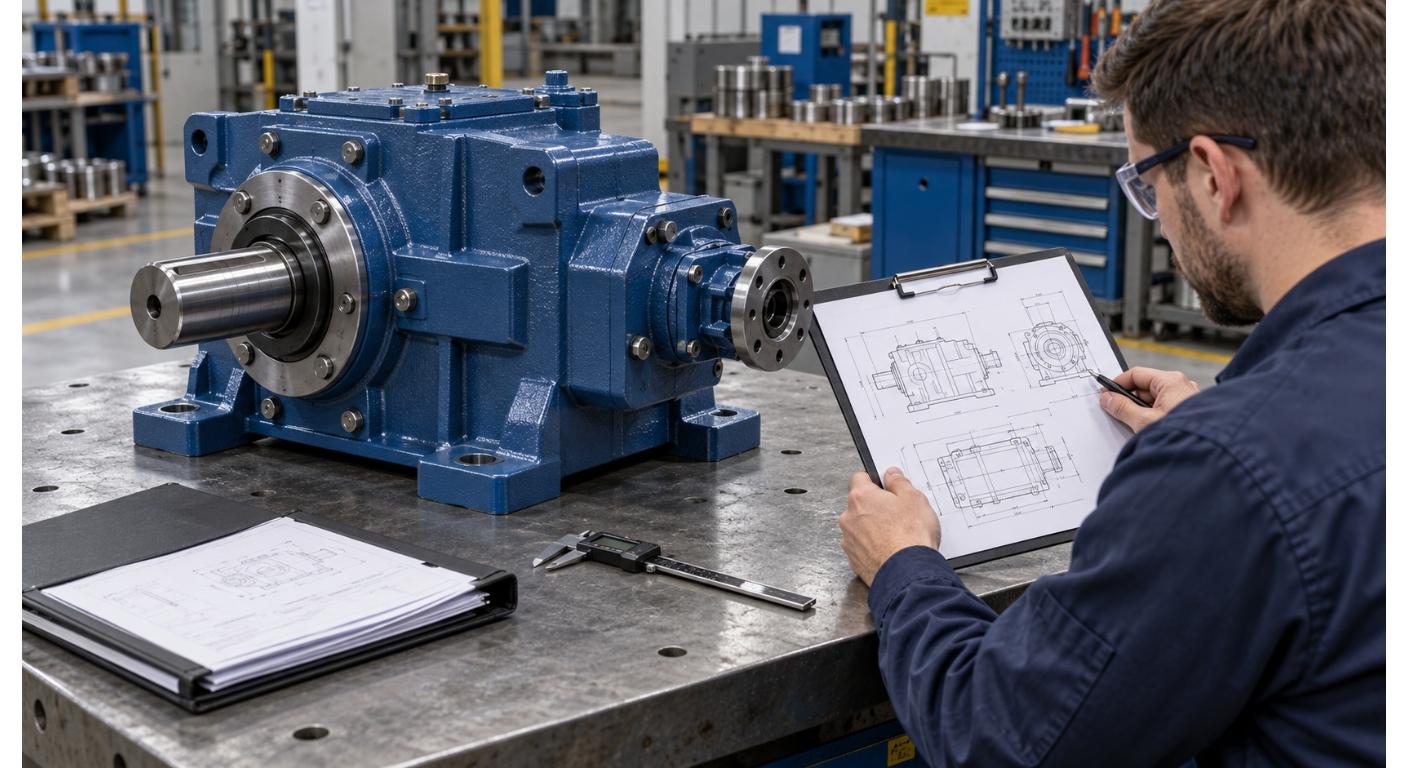
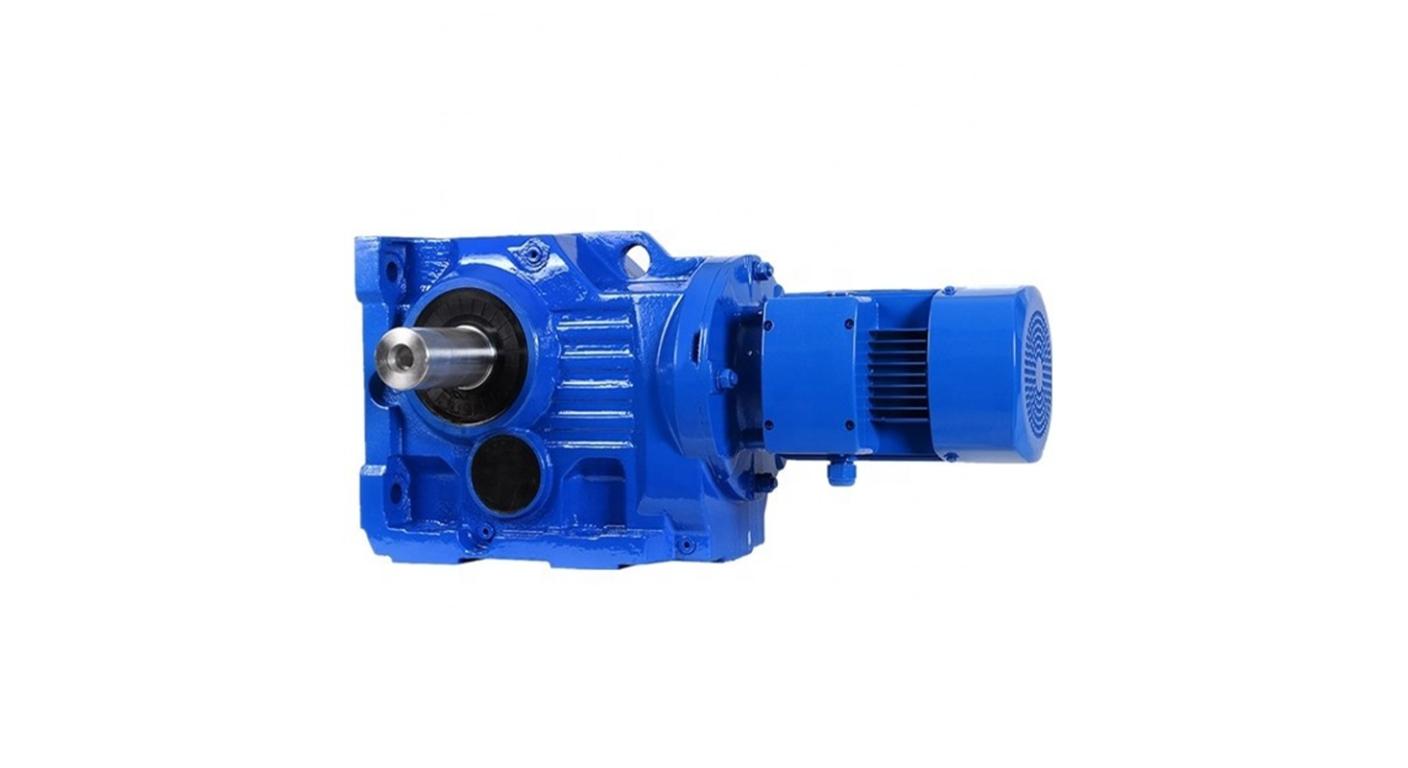
如果你在机器人关节的旋风齿轮箱和谐波传动之间做选择, 简短的回答是: 谐波驱动在紧凑且几乎零反冲方面胜出,适合像手腕这样更轻的精密轴, 而环形变速箱则靠抗震性能更胜一筹, 刚度, 以及重载轴如底座和肩轴的寿命. 两者在单级内均具备高减速比, 但它们通过根本不同的机制实现,这些机制适合不同的关节和工作周期.
主要要点:
- 机制差异: 谐波驱动使用波发生器, Flexspline, 以及圆弦; 回旋传动采用偏心轴承和带有滚销的圆盘——导致不同的失效模式和负载特性.
- 刚度 & 震惊: 回旋传动提供更高的扭转刚性和更强的抗冲击载荷 (最高可达~5×额定扭矩), 使其更适合重型或冲击负荷关节.
- 反弹: 谐波驱动实现真正的零反冲操作; 环形驱动实现极低的反隙 (预装时近乎零) 但数学上不是零.
- 效率: 回旋驱动通常比谐波驱动高出3–5% (85–92% 对 70–85%) 由于滑动摩擦减少.
- 机器人轴映射: 应变波齿轮主导手腕, 肘部, 以及紧致节; 旋翼驱动可安装底座, 肩部, 以及高惯性轴,冲击载荷和寿命比重量更重要.
什么是环形变速箱?
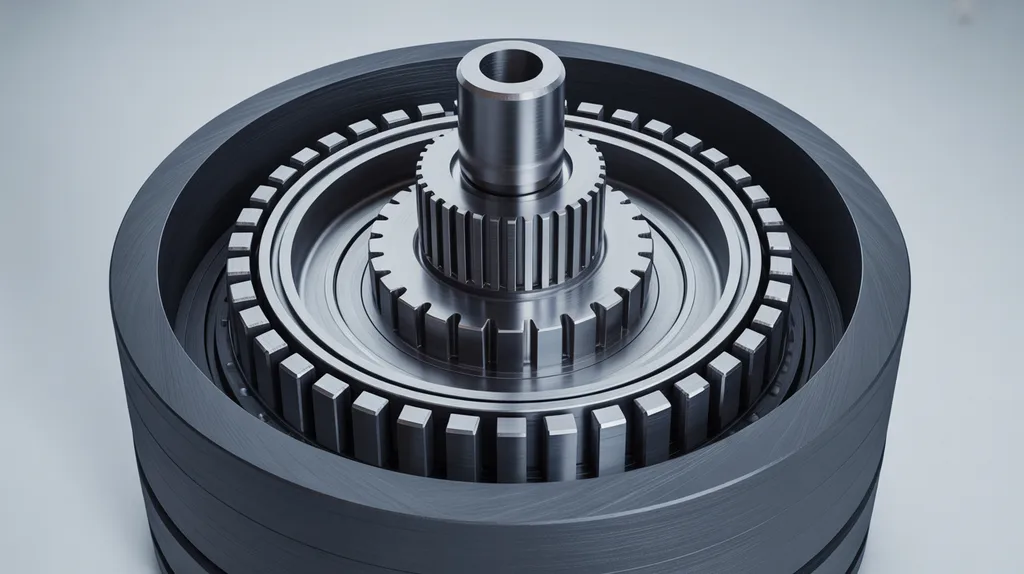
A 旋风齿轮箱 (也称为回旋驱动或回旋减器) 是一种减速机构,利用偏心轴承驱动一个或多个旋形圆盘, 这些机器会在环齿轮销上滚动,将高速输入转化为高扭矩输出.
关键组成部分包括:
- 偏心轴承/凸轮 ——安装在输入轴上, 它会制造出一个怪异的 (偏心) 运动
- 环形盘(s) ——一到两个在壳体内滚动的叶片
- 齿轮销/滚子 ——旋翼盘接触的壳体内固定销钉
- 输出引脚 ——将轨道运动传递给输出轴
因为环形盘上的多个齿同时与环形齿轮销接触, 负载分布在多个接触点. 据Cone Drive介绍, 这种多接触设计赋予了回旋传动在抗冲击载荷方面自然的优势, 耐久性, 以及高扭矩容量. 滚转接触——而非滑动接触——也是使回旋传动在大多数工作条件下比谐波驱动更高效的原因.
环形齿轮箱广泛应用于从输送系统到重型机械的工业应用. 更广泛地了解这些减排器在不同行业中的位置, 请参阅我们的指南 环形齿轮箱应用.
什么是谐波驱动 (应变波齿轮)?
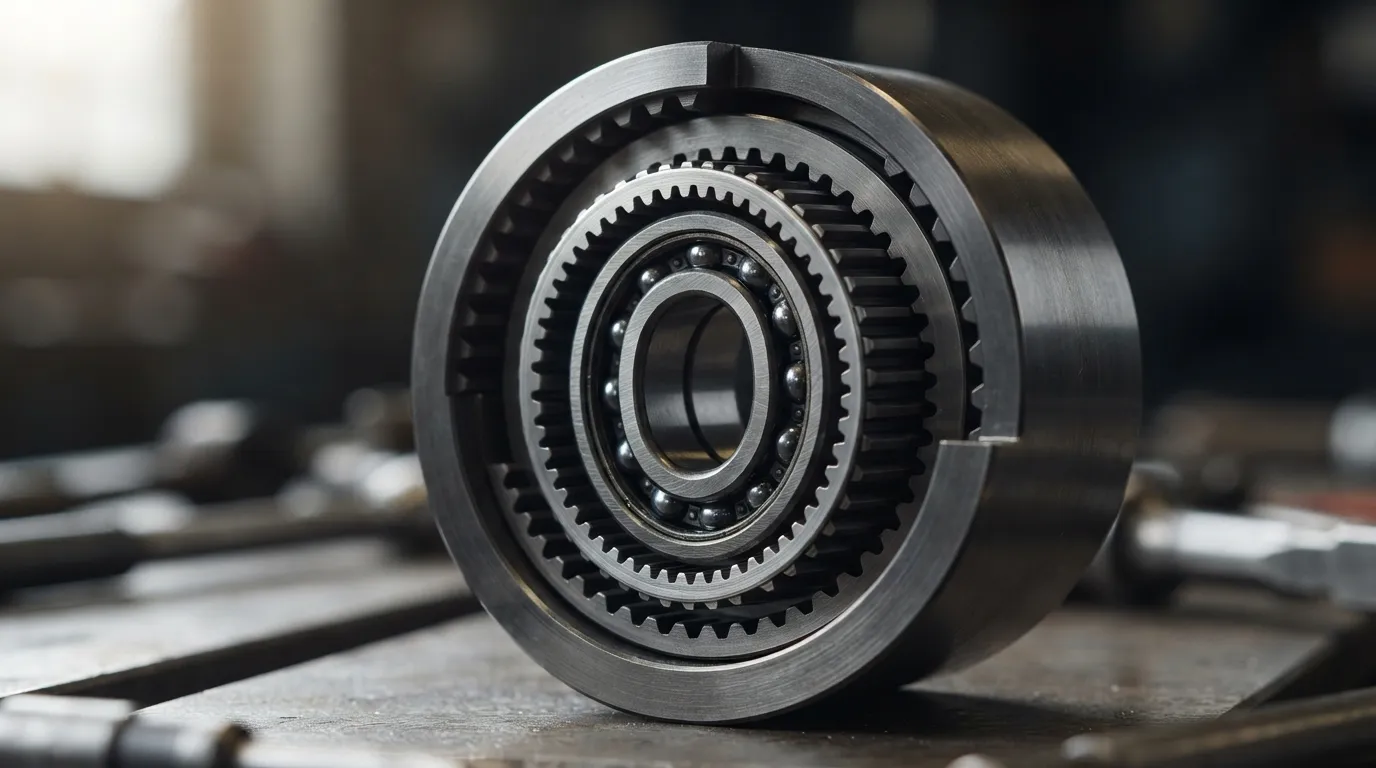
A 谐波驱动 ——也称为应变波齿轮——是一种紧凑型减速机构,利用波发生器将柔性样键与刚性圆键进行弹性变形, 在两个相对点形成啮合齿.
主要组成部分为:
- 波发生器 ——一种带有轴承的椭圆形凸轮,可嵌入弹性样弦内部
- Flexspline ——一块薄壁, 具有外齿的柔性圆柱体
- 圆弦 —— 一个带有内齿与弹性轮齿齿合的刚性环
波发生器旋转并弹性变形弹性样片, 导致它在两个点与圆样条形成啮合. 因为弹性花键的齿数略少于圆花键, 每次旋转都会让输出小幅前进——一次产生高减量, 紧凑阶段.
谐波驱动技术由C.W发明. 1957年的穆瑟. 据Cone Drive介绍, 谐波驱动在需要的应用中尤为受青睐 零反弹, 高精度定位, 以及平滑运动——尤其是在机器人领域, 航空航天, 以及医疗器械. 弹性样条是定义元素: 其弹性变形使得零反冲接合成为可能, 但它也是最容易随着时间推移而疲劳的部分.
环形变速箱与谐波驱动: 对比
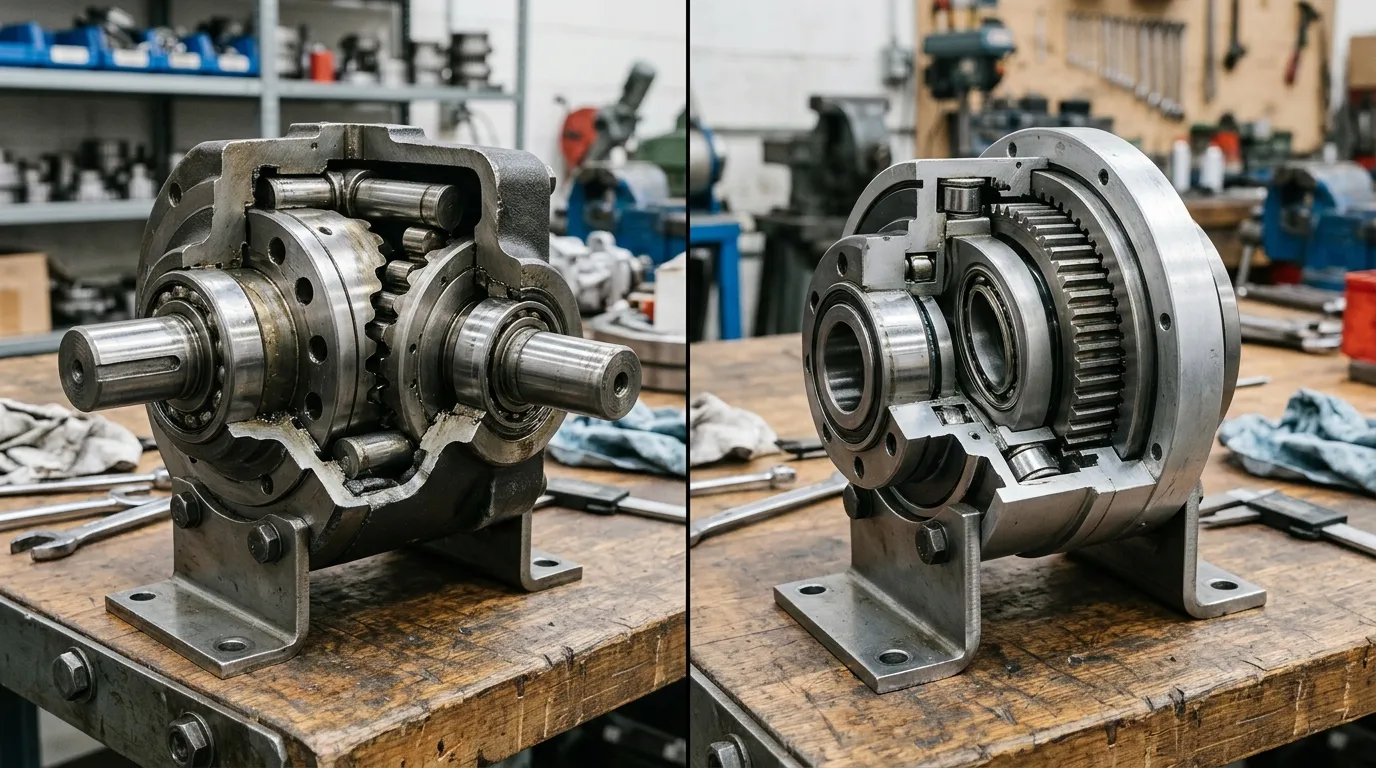
旋风驱动和谐波驱动在间隙上有根本差异, 刚度, 耐震, 效率, 以及寿命. 旋风驱动更注重坚固性和重载, 而谐波驱动则偏向紧凑和精准.
| 参数 | 环形变速箱 | 谐波驱动 |
|---|---|---|
| 反弹 | 接近零 (依赖于预载) | 真零 (这是设计) |
| 扭转刚度 | 高 | 中等 (FlexSpline 合规性) |
| 冲击载荷承受能力 | 太好了 (~5×额定扭矩 典型) | 限量版 (Flexspline 疲劳风险) |
| 效率 | 85–92% | 70–85% |
| 约简比 | 30:1到300:1 | 30:1到300:1 |
| 尺寸 / 重量 | 更大, 更重 | 紧凑型, 轻量化 |
| 寿命/磨损 | 长篇 (滚动接触) | 限量版 (弹性样条疲劳) |
| 噪音 | 低 | 低 |
| 成本趋势 | 中等 | 历史上更高 |
| 最佳拟合机器人斧头 | 基地, 肩膀, 高惯性关节 | 手腕, 肘部, 紧致节 |
这两种技术都不是通用的 "更好了。" 正确的选择完全取决于关节必须承担的任务——它承受多少负载, 影响的频率, 可用空间, 以及应用对精度的要求.
反弹: 零点与近零点
谐波驱动通过机械设计完全消除了间隙; 环形驱动实现极低的反隙, 预载时,该值实际上变为零.
据莱富尔大道介绍, 应变波齿轮设计上实现了真正的零间隙, 而旋风驱动的反间隙非常低,这取决于设计和预载. 实际操作, 预装适当装载的旋风驱动在大多数定位应用中与谐波驱动无异. 然而, 如果应用规范要求 "零反弹" 作为硬性要求——例如。, 在精密加工或检测设备中——谐波驱动是唯一能在数学上保证其实现的选项.
刚性与耐冲击性
环形传动器更刚性更强,更耐冲击,因为它们使用多个滚动接触点来分散负载, 而谐波驱动依赖于一块薄的弹性轮,在撞击时容易疲劳.
刚度差异来自弹性花键本身. 据莱富尔大道介绍, 环形传动通常能承受高达约5×额定扭矩的冲击载荷, 而谐波驱动在相同条件下存在弹性轮芯疲劳的风险. 回旋传动中的滚接点——硬化的销钉在回旋盘上滚动——即使在重型情况下也能提供较长的使用寿命, 易受影响的应用. 在谐波驱动中, Flexspline 在运行过程中会持续弯曲, 而突发冲击载荷则会加速疲劳裂纹.
对于需要应对高惯性和偶发碰撞的机器人底座和肩部关节, 这种差异往往是决定性的.
负载效率
旋风驱动通常比谐波驱动高效3–5%,因为它们采用滚动接触而非滑动摩擦.
据帕茨纳普·尤里卡报道, 现代环形减速器的效率评级在85%至92%之间, 而谐波驱动则能实现70–85%的功耗——在典型工作条件下,这大约是3–5个百分点的差距. 一项2024年的同行评审研究还发现,旋风驱动和行星齿轮通常效率高于同类应变波驱动.
这种效率差距在三种场景中最为重要:
- 电池驱动机器人, 每损失一瓦能量,运行时间就会减少
- 连续作业应用, 其中热量产生加速元件磨损
- 高减原应用, 其中滑动摩擦损失会复合
适用于高工作周期的重载接头, 效率差异可能导致更低的工作温度, 更长的部件寿命, 以及更小的冷却需求.
哪些机器人轴使用环形驱动,哪些是谐波驱动?
在工业机器人领域, 谐波驱动主导手腕, 肘部, 以及紧凑精密接头; 旋翼驱动可安装底座, 肩部, 以及重载斧头,其耐冲击性和寿命超过重量和体积.
据Source Robotics报道, 谐波驱动是大多数工业机械臂的行业标准. 它们紧凑且无间隙,非常适合较小的, 手臂末端的关节更快. 然而, 根据莱富尔大道, 回旋形传动更适合底座接头, 大型斧头, 以及高惯性关节,其刚性和耐冲击性带来了明显优势.
| 机器人轴心 | 典型技术 | 为什么 |
|---|---|---|
| 底座 / J1 | 环形 | 高惯性, 冲击载荷, 刚度临界 |
| 肩部 / J2 | 环形或RV | 高扭矩, 重力载荷 |
| 肘部 / J3 | 谐波还是行星 | 中等扭矩, 紧致性很重要 |
| 手腕 / J4–J6 | 谐波 | 紧致性, 零反弹, 精度 |
| 协同机器人接头 | 谐波 | 平滑性, 回驱能力, 紧致性 |
| 工业重型有效载荷 | 环形 / RV | 耐震, 寿命, 刚度 |
这种模式是一致的: 接头离底座越近, 使用旋风传动的可能性越大. 基部和肩部关节承载手臂和有效载荷的全部重量, 体验最高扭矩, 并且在起步时吸收最多冲击, 停靠, 以及碰撞. 谐波驱动的紧凑性在基极上影响较小, 空间受限较小且结构本身已较大.
想深入了解旋转推进器在机器人系统中的具体表现, 请参阅我们的专门指南 环形齿轮箱机器人技术.
选择方法: 为你的机器人关节选择环形或谐波?
当冲击载荷时,选择旋风驱动, 刚度, 寿命, 效率是优先级; 在紧凑时选择谐波驱动, 零反弹, 或低重量时的光滑度是不可妥协的.
如果......
- 你的关节会承受冲击载荷或碰撞 (最大额定扭矩为~5×)
- 对于重或高惯性载荷,你需要高扭转刚度
- 连续工作周期,其中效率更高 (85–92%) 降低热能和能源成本
- 长寿命且有滚动接触磨损 (没有弹性轮磨损)
- 基地, 肩膀, 或者大型机器人轴,重量较不重要
如果......
- 零反弹是硬性要求 (精密定位, 机械加工, 检查)
- 紧凑和轻量化至关重要 (手腕, Cobot, 移动机器人)
- 顺滑, 低速精细移动需要无反冲的运动
- 你可以接受效率较低 (70–85%) 以及弹性样条寿命极限
- 预算允许历史上更高的成本溢价
还有第三种值得考虑的选项: 行星齿轮箱. 它们以较低成本提供高效和适度的反冲, 尽管它们通常每级提供较低的减速比. 如果你在权衡这个选项,同时考虑旋风和谐波, 比较我们的 行星式与旋形式变速箱 分析.
对于结构化, 逐步选择流程——包括如何计算所需扭矩, 服务系数, 以及减排比率——阅读我们的完整指南 如何选择环形减小器.
实际考量: 费用, 维护, 以及整合
超越性能参数, 成本, 维护, 两者之间的集成复杂度存在差异.
费用. 谐波驱动历来因柔性样条和波发生器制造精度要求而成本较高. 据Source Robotics报道, 谐波驱动器仍然相对昂贵, 不过近年来随着更多制造商进入市场,成本有所下降. 旋风驱动通常更具成本竞争力, 尤其是在更大尺寸下,谐波驱动制造复杂度增加.
维护与使用寿命. 回旋驱动采用滚动接触——硬化的销钉与圆盘摩擦——这种接触缓慢且可预测地磨损. 谐波驱动依赖于一个弯曲的金属元件,该元件会随着时间疲劳. 在激波载荷的重载应用中, 旋翼驱动的寿命远远超过谐波驱动,因为没有疲劳的弯曲成分.
积分. 回旋传动体积更大、重量更大,但扭矩等级相同, 这在手腕和肘关节处空间较小时尤为重要. 谐波驱动器紧凑的形态是其集成优势的决定性优势. 然而, 回旋传动通常更易于安装和在底座和肩部位置对齐, 而较大的包络线很少成为问题.
一个值得注意的限制: 据Source Robotics报道, 回旋减速器在小齿轮比下效率较低. 它们设计为高减免——通常为30:1及以上. 如果你的应用需要的减免比这个更少, 行星齿轮箱可能更合适. 进行并排对比, 参见我们的 行星齿轮箱与谐波驱动 指南.
常见问题
旋风驱动可以反向驱动吗?
旋风驱动可以反向驱动, 但摩擦力高于谐波驱动. 回驱性取决于减速比, 预载, 以及润滑. 实际操作, 回旋驱动的反向驱动能力有限, 而谐波驱动则更容易在中等减速比下实现反向驱动——这对协作机器人和重力轴来说非常重要.
哪种更贵: 旋风驱动或谐波驱动?
谐波驱动历来因柔性样条和波发生器制造精度要求而成本较高. 旋风驱动通常更具成本竞争力, 尤其是体型较大时. 然而, 不同品牌的价格差异很大, 规模, 以及体积——近年来随着竞争加剧,谐波驱动价格有所下降.
后者持续时间更长: 旋风驱动或谐波驱动?
回旋传动器在重型应用中通常寿命更长,因为它们使用滚动接触,而非谐波驱动依赖的弯曲金属元件. 弹性轮疲劳是限制谐波驱动寿命的主要磨损机制——尤其是在冲击荷载或连续高扭矩运行时.
旋风齿轮箱和谐波驱动都是经过验证的机器人关节技术, 但它们回答的工程问题不同. 如果优先级为 紧致性, 零反弹, 以及平滑的精度 —— 看看谐波驱动. 如果优先级为 耐震, 刚度, 以及在重载下长寿命 ——旋风驱动是更可靠的选择. 对于大多数工业机器人来说, 最优设计同时使用两者: 底部和肩部的旋风驱动, 手腕和肘部的谐波驱动.
明业在上海生产环形风车减速器,提供OEM定制选项——如果你的应用偏向圆环形, 我们的团队可以帮助您为您的机器人关节量身定制合适的尺寸.
分享到社交媒体:


