


 首页 /
齿轮电机与伺服电机: 这对自动化来说是合适的?
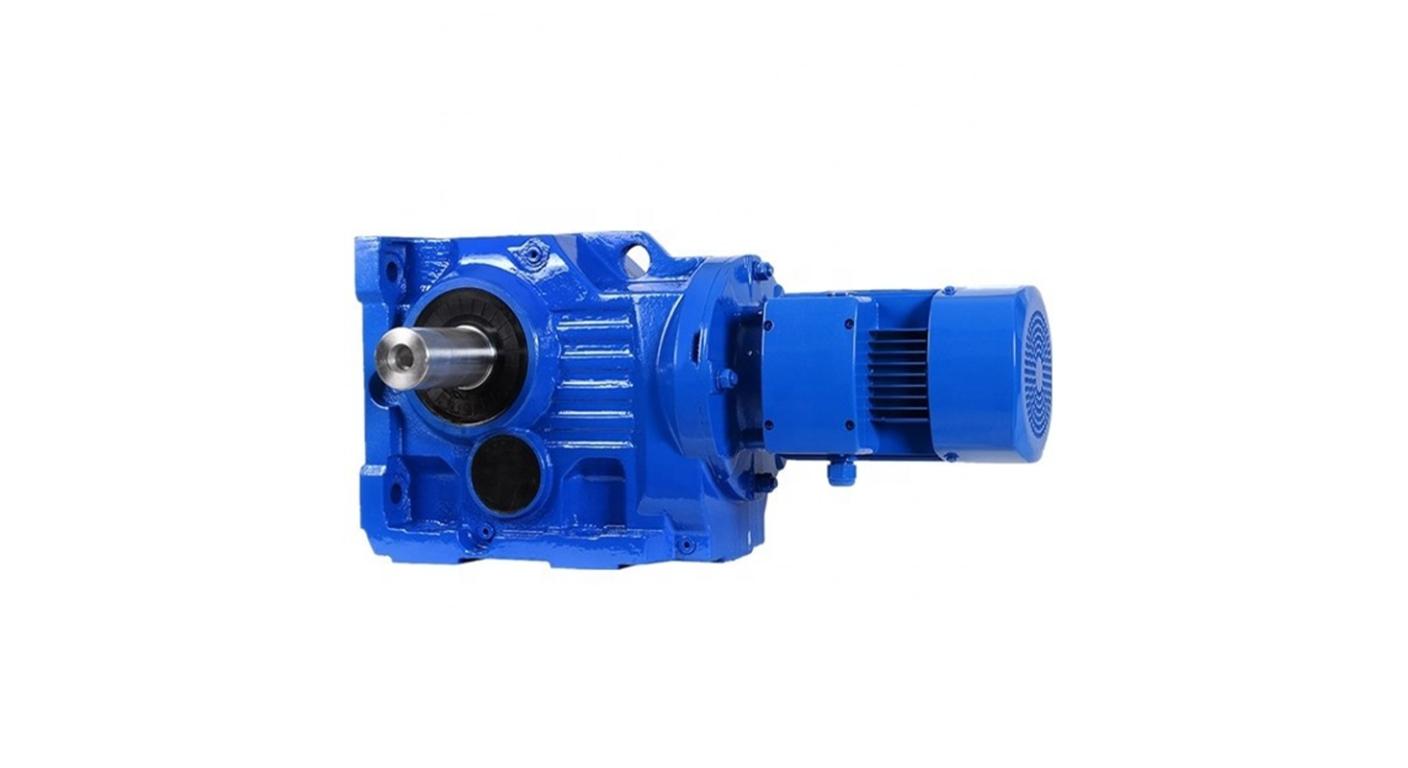
对于大多数固定速度和连续作业自动化任务——输送机, 调音台, 升降机, 物料搬运——齿轮电机是更简单且更具成本效益的选择; 用于高精度闭环定位, 比如选放式, 数控, 或者机器人技术, 需要一个伺服电机. 决定性因素是控制复杂度, 定位精度, 以及转速扭矩行为. 本指南将两种技术在这些标准上进行比较,以便你将驱动器与任务匹配.
主要要点:
- 齿轮电机采用开环控制,在固定或变速下持续输出扭矩; 伺服电机采用闭环控制,并通过编码器反馈定位, 速度, 以及扭矩精度.
- 伺服电机在定位方面表现出色——微米级精度和毫秒级响应——但其峰值扭矩通常限制在大约1%的占空比, 使其不适合持续重载.
- 齿轮电机在整个工作周期内保持扭矩,且更易调试和维护; 伺服系统需要调校, 更复杂的备件, 以及更高的初始投资.
- 判决规则: 选择齿轮电机用于连续固定- 或变速任务; 当闭环定位精度为优先时,选择伺服电机.
什么是齿轮电机?
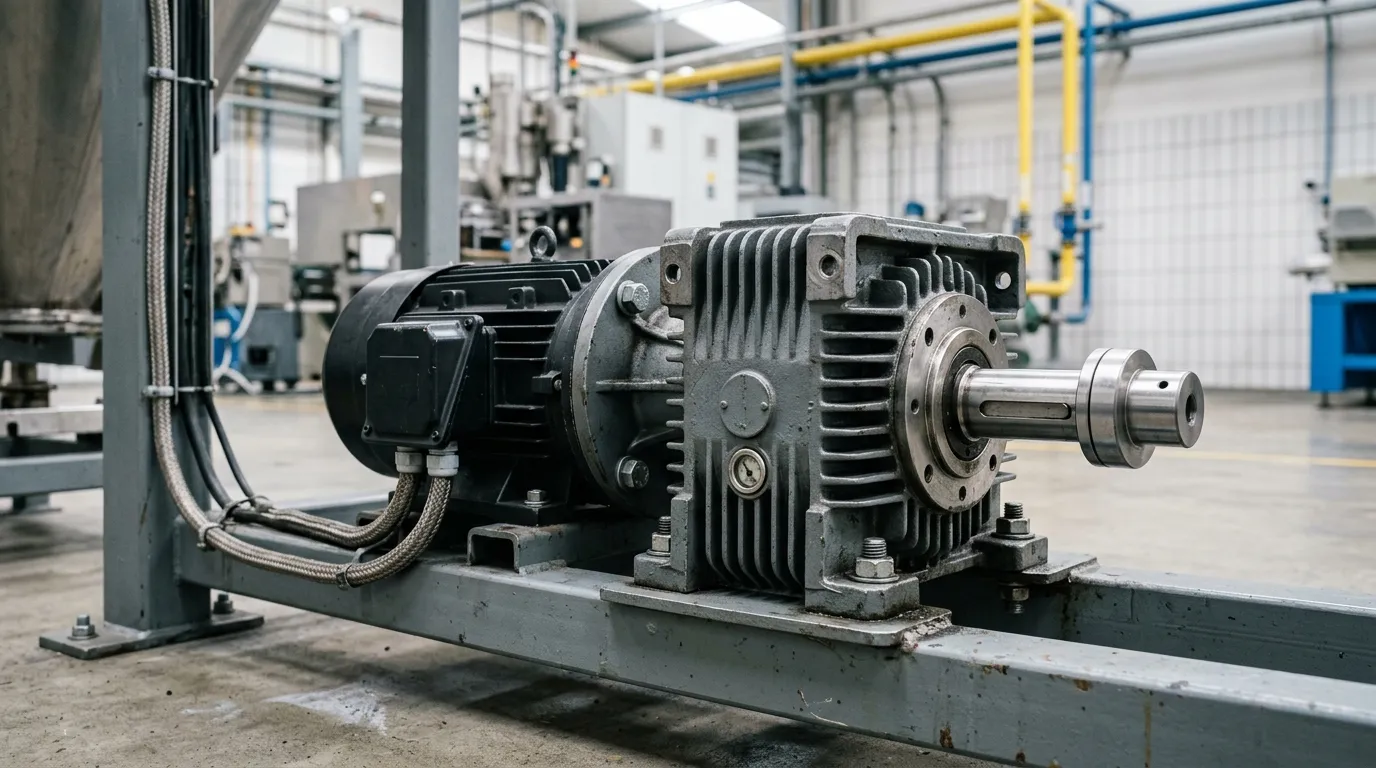
齿轮电机是一种将电动机与减速机构集成的输出功率装置,以提供低速, 高扭矩输出. 根据Target Hydraulics的说法, 齿轮电机 "输出低速, 高扭矩功率" 通过将电机与减速齿轮组结合. 变速箱降低输出速度,同时放大扭矩, 使相对较小的电机能够驱动重载.
齿轮电机通常采用开环控制: 电机接收到以特定速度运行的指令, 但没有反馈机制来验证实际输出. 这使得它们变得简单, 稳健, 非常适合不需要精确定位的连续作业应用.
一个常见的例子是 螺旋齿轮电机, 广泛应用于连续输送, 混音, 以及物料搬运. 如果你不确定齿轮电机和没有减速级的普通电动机有什么不同, 我们的 齿轮电机与电动机的区别 比较解释了这种区别.
什么是伺服电机?
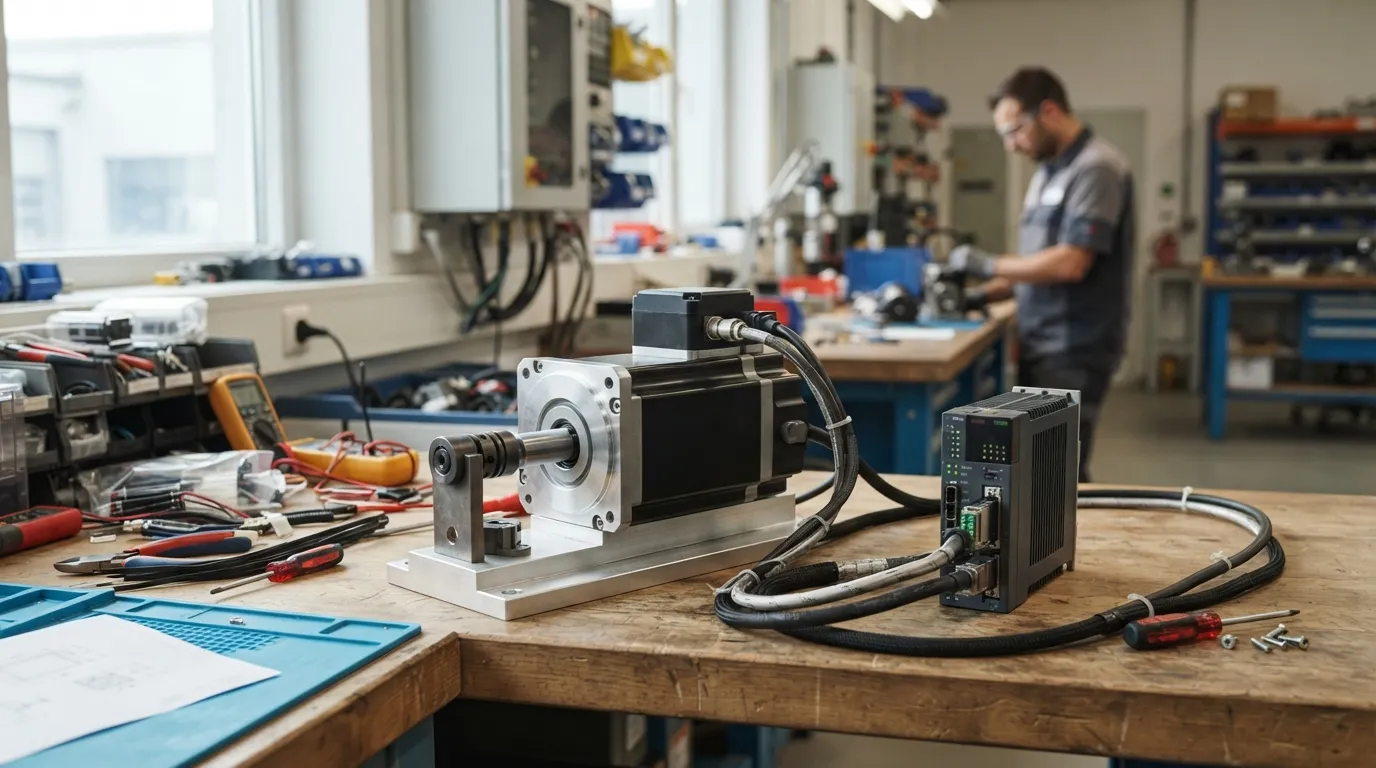
伺服电机是任何集成于编码器的电动机——通常是交流电机或无刷直流电机, 驱动力, 以及控制器,用于提供闭环位置, 速度, 以及带实时反馈的扭矩控制. 正如克莱姆森大学的工程资源所解释的, 伺服电机技术上指的是任何带有闭环控制器的电机; 该术语描述了控制系统, 不是特定的电机结构.
伺服电机支持三种控制模式: 职位, 速度, 以及扭矩, 根据Target Hydraulics的说法. 编码器会持续向控制器报告转子的实际位置, 它会将其与命令值进行比较,并自动纠正任何偏差.
伺服电机通常具有4到12极 (ISL产品), 这也有助于它们拥有宽广的速度范围和快速响应. 这种闭环架构正是实现机器人和数控机械等自动化应用所需的高精度定位的关键.
齿轮电机与伺服电机: 并排对比
下表比较了齿轮电机和伺服电机在自动化中最重要的标准上的差异: 控制方法, 定位精度, 扭矩行为, 速度范围, 成本, 复杂性, 维护, 以及工作周期.
| 标准 | 齿轮电机 | 伺服电机 |
|---|---|---|
| 控制方法 | 开环 (没有反馈) | 闭环 (编码器反馈) |
| 定位精度 | 低; 取决于负载和电压稳定性 | 高; 微米级 |
| 扭矩行为 | 全工作周期内的连续扭矩 | 高连续扭矩; 峰值扭矩限制在~1%的占空比 |
| 速度范围 | 通过变频器实现固定或有限变量 | 宽速范围; 跨能带的扭矩一致 |
| 初始成本 | 下层 | 高 (电机驱动控制器调校) |
| 复杂性 | 很简单; 即插即用 | 复杂; 需要PID调校和调试 |
| 维护 | 很简单; 变速箱磨损可预测 | 编码器, 驾驶, 以及调音维护; 更多备件 |
| 占空比 | 连续作业能力 (第一季) | 最适合间歇性, 动态职责 |
这次比较最重要的结论是控制架构的差异. 齿轮电机为开环运行: 它们不会根据命令验证输出. 伺服电机为闭环运行: 它们会不断地将编码器读数与指令位置进行对照, 速度, 或者扭矩, 并实时纠正任何错误.
这种差异驱动着所有其他的比较轴——准确性, 成本, 复杂性, 以及应用契合度.
开环与闭环控制——实践中的变化?
开环控制意味着电机接收到指令后,不会获得是否实现的反馈. 电机以固定转速运行, 而由于负载或电压引起的任何变化都被简单接受. 根据Target Hydraulics的说法, 齿轮电机的输出速度受电压波动和负载变化影响, 而且运动偏差没有自动补偿机制.
闭环控制, 相比之下, 使用编码器持续验证位置和速度, 自动纠正偏差. 这就是为什么伺服系统即使在不同负载下也能保持精度.
这对你的申请意味着什么:
- 开环 (齿轮电机): 当几百分之一的速度变化不影响产品质量或工艺安全时,该标准是可接受的.
- 闭环 (伺服电机): 当轴必须保持位置或保持精确速度以应对负载干扰时,必须如此.
伺服电机也需要调校以稳定反馈回路, 据Assun Motor报道. 这是一个调试步骤,需要增加时间和技术专长——而齿轮电机从未真正需要这些. 步进电机也采用开环运行; 参见我们的 齿轮电机与步进电机 相关并排比较.
高速扭矩: 性能差异决定了这一点
齿轮电机在整个工作周期内持续输出扭矩, 而伺服电机则提供高连续扭矩,但峰值扭矩限制在约1%的占空比. 这种区分是齿轮电机与伺服电机决策中最常被误解的方面.
伺服电机可以在短暂内输出高峰值扭矩——这对于快速加速负载或克服临时障碍非常有用. 但这种峰值扭矩无法持续. Assun Motor表示,伺服电机的峰值扭矩通常限制在~1%的占空比内, 这意味着电机只能在每个工作周期的一小部分时间内达到峰值扭矩,之后必须恢复到连续扭矩水平.
对于需要持续大扭矩的应用——输送机全天候运行, 搅拌机处理粘性材料, 提升恒定负载的提升机——齿轮电机是更好的选择,因为它能持续输出额定扭矩,不会过热或降额.
伺服电机确实有一个扭矩优势: 它们在更宽的转速区间保持稳定扭矩,且能以步进电机的2–4倍速度运行而不损失扭矩, 根据ISL产品. 在业余层面, 同尺寸伺服机的停转扭矩大约是同类齿轮直流电机的两倍 (波洛卢论坛), 但这一比率并不能直接转化为工业连续作业的比较.
实用规则: 如果你的负载需要连续扭矩,且速度固定或缓慢变化, 齿轮电机通常会更小, 更便宜, 而且比同一个连续扭矩尺寸的伺服系统更可靠——因为伺服机需要大幅加大尺寸才能保持峰值扭矩在工作周期限制内.
成本比较: 你真正付出的代价
齿轮电机前期成本更低, 无需调音, 并且备件更简单; 伺服系统成本显著提高,因为电机需要驱动, controller, 编码器, 以及调试时间——这是随着系统规模增加而增加的总拥有成本差异.
费用差异有三个部分:
1. 初始购买成本. 交流齿轮电机适合做简单工作,通常价格更便宜; 伺服电机提供动态控制,但价格更高 (万辛大道). 差距扩大是因为伺服电机无法单独工作——它需要匹配的驱动和控制器.
2. 调试与调试. 伺服系统需要配置和PID调谐以稳定反馈环路 (阿松汽车). 这是齿轮电机从不消耗的工程时间. 对于自动化专业知识有限的工厂来说, 这笔费用可能相当可观.
3. 维护与生命周期成本. 齿轮电机的齿轮箱磨损和简单的替换零件是可预测的. 伺服系统有更多组件——编码器, 驾驶, 电缆, 调校参数——可能失效或漂移. 备件库存和诊断时间更长.
对于OEM制造商制造多轴机器, 成本差异会叠加. 如果应用实际上不要求闭环定位, 选择伺服电机意味着要为机器永远不会用到的功能付费. 如果你正在评估新产品线的齿轮电机, 我们的 原厂减速电机购买指南 更深入地涵盖了规格和采购的考虑.
哪些应用需要哪个电机?
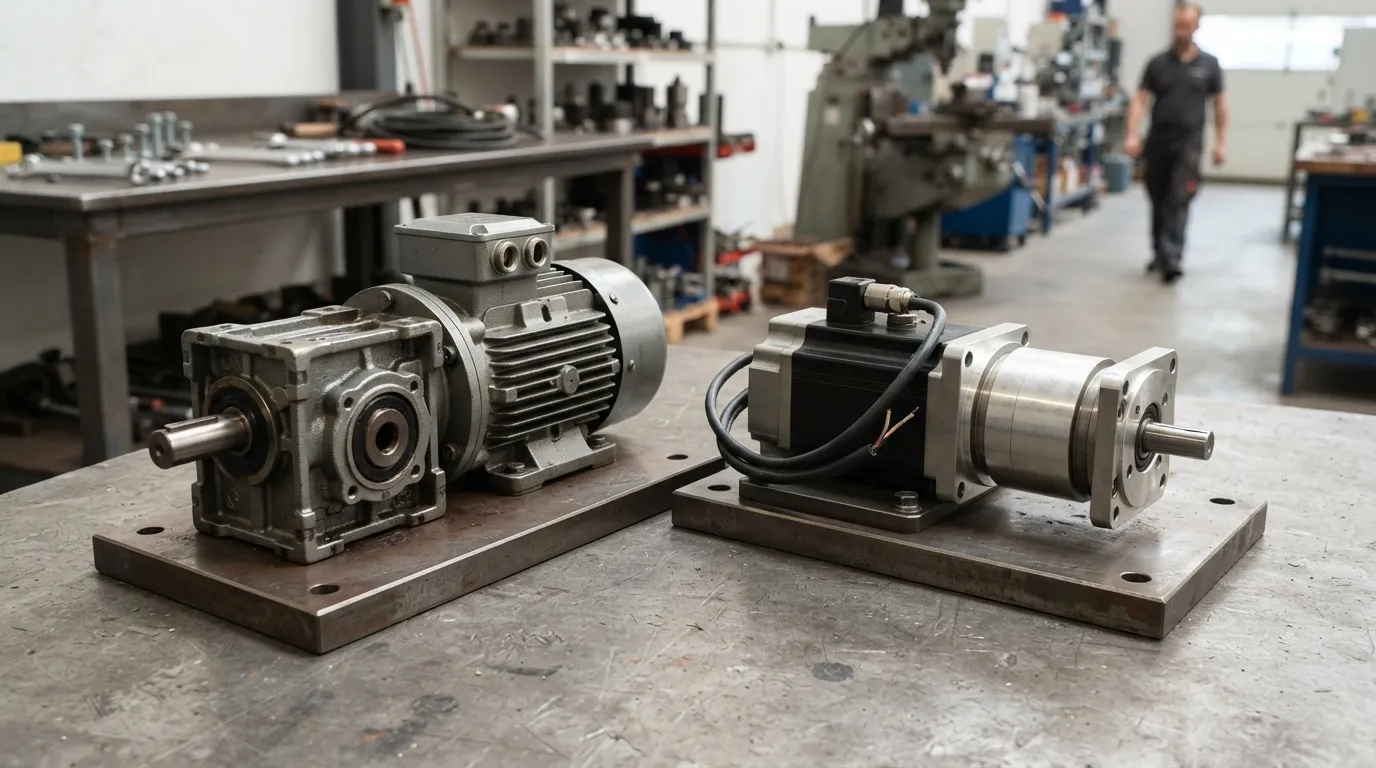
连续固定- 或低定位需求的变速任务,则需转向齿轮电机; 动态定位, 快速启动与停止, 高精度指向伺服电机.
下表将常见工业应用与最适合的技术进行了匹配.
| 应用 | 齿轮电机 | 伺服电机 |
|---|---|---|
| 输送机/物料搬运 | ✔ 最佳匹配 | ✘ 过度设计 |
| 搅拌器 / 搅拌器 | ✔ 最佳匹配 | ✘ 过度设计, 成本 |
| 提升机 / 绞盘 | ✔ 最佳匹配 (连续服役) | △ 可能, 但峰值扭矩极限 |
| 包装 (填充/密封) | △ 可能 | ✔ 最佳匹配 (动态定位) |
| 拾取放置机器人 | ✘ 低精度 | ✔ 最佳匹配 |
| 数控机床 | ✘ 没有定位精度 | ✔ 最佳匹配 |
| 焊接旋转器 | ✔ 最佳匹配 (连续旋转) | △ 可能, 不必要的代价 |
在你详细比较这两种技术之前, 值得回顾更广泛的过程 选择工业电动机, 涵盖电机家族, 工作周期, 以及无论控制类型如何都适用的箱体考虑.
判决规则: 定位伺服, 用于连续作业的齿轮电机
需要闭环定位精度时,可以用伺服电机; 使用齿轮电机进行连续固定- 或变速任务. 该规则涵盖了大约90%的工业自动化决策.
系统地应用, 坚持这五个步骤:
第一步: 判断你的轴是否需要位置反馈. 如果申请要求担任职位, 沿着精确路径前进, 或者与其他轴同步, 需要一个伺服电机. 如果负载只是需要以某个速度移动,而不需要位置验证, 齿轮电机可以.
第二步: 评估工作周期. 连续运转——数小时或全天候运转——有利于齿轮电机. 间歇性, 频繁起步的动态走法, 停靠, 反转则偏向伺服电机, 这可以利用其短暂的峰值扭矩能力.
第三步: 计算高速扭矩. 确定负载在工作速度下所需的扭矩. 伺服电机能持续维持这种扭矩吗? 记住,伺服机峰值扭矩大约限制在1%的占空比. 如果负载需要持续扭矩,且伺服必须超大容量以提供扭矩, 齿轮电机可能是更好的工程选择.
步骤4: 比较总成本. 加法电机, 驾驶, controller, 调音时间, 备件, 以及两种方案的预期维护. 对于单一定位轴, 伺服机的成本可能是合理的; 对于20轴输送系统, 很少会这样.
第五步: 检查环境因素. 考虑清洗需求, 环境温度, 围栏等级, 以及可用空间. 齿轮电机, 配备自给式变速箱, 在恶劣的工业环境中,通常比带外接驱动器和编码器的伺服电机更容易指定.
伺服电机何时需要变速箱——以及它为何重要
许多伺服应用——机器人技术, 数控机床, 定位表——将伺服电机与精密行星齿轮箱结合,以放大扭矩, 减少反射惯性, 并使电机与负载匹配. 这并不意味着齿轮电机可以替代伺服电机; 更准确地说, 这是优化伺服系统性能的标准做法.
伺服齿轮箱有三个用途:
- 扭矩倍增: 行星减速器能增加输出轴可用的扭矩, 使得更小的伺服电机能够驱动更重的负载.
- 惯性匹配: 减速器改变电机观测到的反射负载惯性, 这提升了动态响应和稳定性.
- 回冲控制: 低反冲的精密行星减速器 (以角分为单位测量) 保持伺服系统的定位精度.
如果你的应用用的是伺服电机, 减速器的选择很重要. 明业制造专为伺服驱动机械设计的行星齿轮减速器, 配备适合定位应用的精密齿轮. 想深入了解减速器类型之间的权衡, 参见我们的比较 行星齿轮箱与谐波驱动.
齿轮电机的优缺点
齿轮电机以简洁著称, 连续扭矩, 以及成本——但它们缺乏定位精度,无法修正负载引起的速度变化.
优点:
- 整个工作周期内的连续扭矩 (目标液压系统)
- 初始成本低于伺服系统 (万辛大道)
- 简单开环控制; 无需调校或调试
- 保养可预测,变速箱磨损也简单
局限性:
- 无闭环反馈; 速度随负载和电压波动变化 (目标液压系统)
- 定位精度低——不适合需要精确位置控制的应用
- 与伺服系统相比,动态响应有限
伺服电机的优缺点
伺服电机提供高精度和动态响应——但成本更高, 需要调音, 其峰值扭矩约为1%的占空比.
优点:
- 闭环在微米级的精度 (目标液压系统)
- 毫秒级响应时间 (目标液压系统)
- 三种控制模式: 职位, 速度, 以及扭矩 (目标液压系统)
- 高电效率, 通常为80–90% (ISL产品)
局限性:
- 需要调校以稳定反馈环路 (阿松汽车)
- 峰值扭矩限制在~1%的占空比 (阿松汽车)
- 成本更高——电机加驱动器加控制器 (万辛大道)
- 更复杂的备件和维护需求
常见问题解答
齿轮电机和伺服电机的主要区别是什么?
四个主要区别是控制方法, 定位精度, 转速扭矩行为, 以及成本. 齿轮电机采用开环控制,精度较低且成本较低; 伺服电机采用闭环控制,精度高且成本更高. 齿轮电机提供连续扭矩, 而伺服电机则将峰值扭矩限制在大约1%的占空比.
使用伺服电机有哪些缺点?
伺服电机成本更高, 调试期间要求进行PID调优, 峰值扭矩限制在约1%的占空比. 它们还有更多组件——编码器, 驾驶, 控制器——可能会失效或漂移, 这使得备件和维护比齿轮电机更复杂.
伺服电机有三种类型?
伺服电机通常按电流类型分类: 交流伺服电机, 直流伺服电机, 以及无刷直流 (BLDC) 伺服电机. 这三种都采用了带有编码器反馈的闭环控制. 分类对选择很重要,因为交流伺服通常在高速下功率更高且运行更平顺, 而直流伺服则更易驱动.
伺服电机需要编码吗?
伺服电机不需要传统的编程, 但驱动器或控制器必须通过软件进行配置和调谐,以稳定反馈环路并匹配负载特性. 这是一个调试步骤, 不是软件开发. 调校过程会调整PID参数,使电机响应时不产生振荡或超冲.
我该如何在齿轮电机和伺服电机之间做出选择?
使用五步决策规则: 判断你的轴是否需要位置反馈, 评估占空比, 计算速度时的扭矩, 比较总成本, 并检查环境因素. 如果你需要闭环定位的准确性, 选择一个伺服机; 对于连续固定- 或变速任务, 选择齿轮电机.
如果你的应用指向齿轮电机——连续输送, 混音, 举升, 或物料搬运——明业制造R, S, K, 以及配备内部数控加工和OEM定制安装尺寸和比的F系列齿轮电机. 如果你的轴需要一个伺服电机配合精密行星齿轮箱, 明烨的行星减速器是为伺服工作设计的. 请联系我们的工程团队,告知您的扭矩, 速度, 以及用于无义务推荐的占空周期数据.
分享到社交媒体:


