


 首页 /
齿轮电机与步进电机: 扭矩差异, 速度与控制
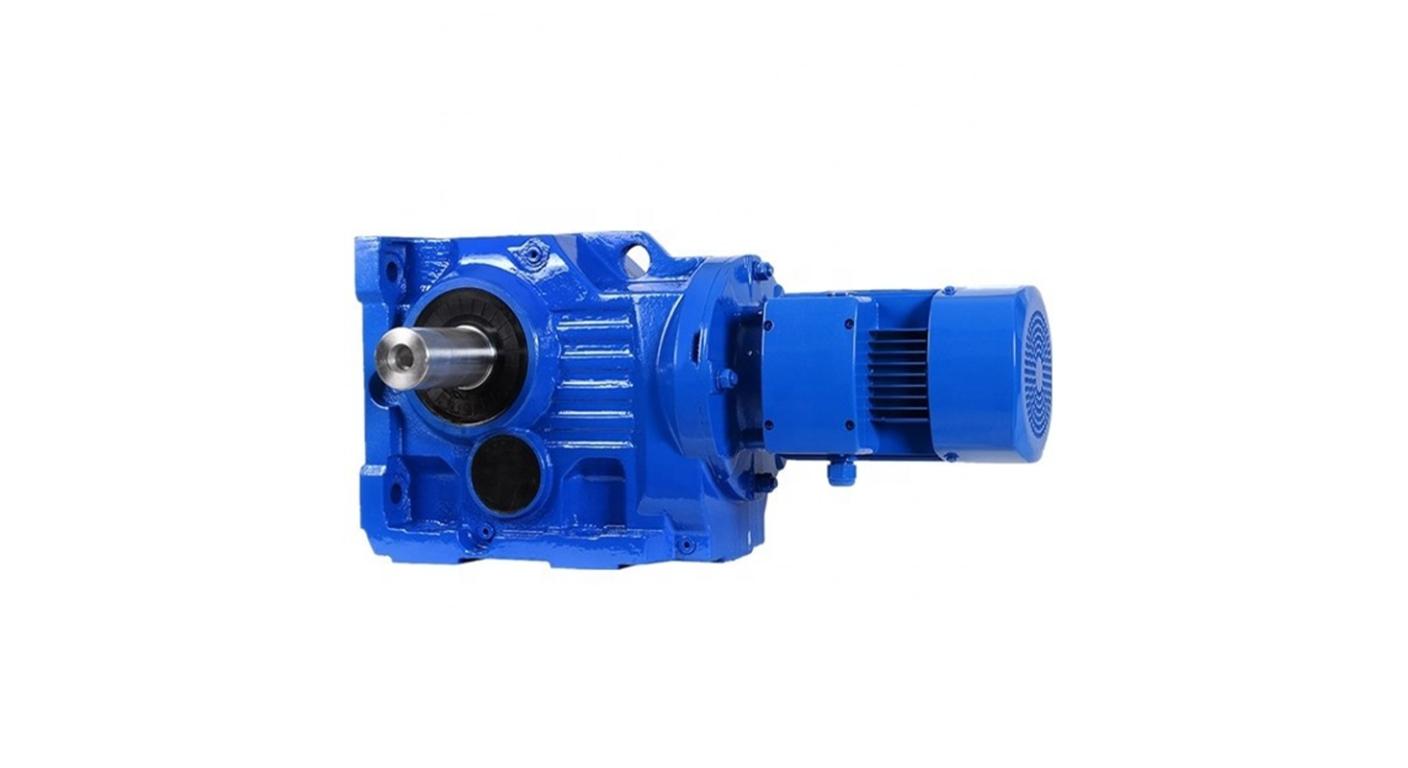
齿轮电机和步进电机解决不同的运动问题: 齿轮电机在工业用途中能在宽转速范围内持续输出扭矩, 而步拉电机则在低速下为分度应用提供精确的开环定位. 正确的选择取决于你的优先级是持续动力还是精准位置控制.
主要要点
- 步进电机在低速时输出峰值扭矩,超过大约1时扭矩会急剧下降,000 转速; 齿轮电机能在较宽的连续工作范围内持续额定扭矩.
- 步进电机为开环运行 (没有反馈), 简化控制但负载下可能丢失步骤; 齿轮电机与编码器结合,提供闭环精度,满足高强度定位需求.
- 步进电机即使在静止时也持续流电, 产生热量并浪费能量; 齿轮电机在额定负载下运行高效.
- 实用规则: 选择步进器进行定位和灯光定位, 用于持续工业作业且需要扭矩的齿轮电机, 速度范围, 以及可靠性.
- 成本差异不仅仅是购买价格——驱动因素, 控制器, 热管理, 停机时间会影响总拥有成本, 尤其是在全天候运营中.
什么是齿轮电机?
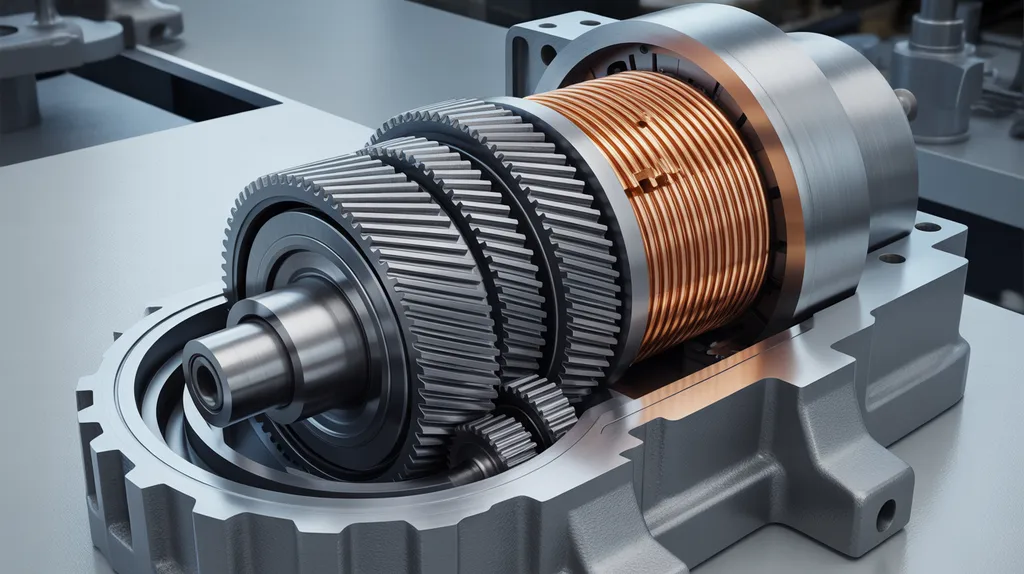
齿轮电机将电动机和齿轮箱结合起来,以降低输出速度并增加扭矩,用于工业驱动应用. 齿轮箱通过啮合齿轮来交换转速以获得机械优势, 这使得相对较小的电机能够以受控速度驱动重载.
工业齿轮电机有多种配置. 螺旋齿轮电机 (可用R语言, S, K, 以及F系列设计) 提供高效且运行平顺的服务. 蜗轮电机提供紧凑的直角驱动,具有高减速比. 行星式减速器在紧凑的结构中提供高扭矩密度, 而环形减小器则为要求高的应用提供抗冲击载荷. 明烨在模块化上制造电机和减速器, 标准化设计, 这简化了更换和定制.
深入了解齿轮电机与传统电动机的区别, 参见我们的比较 齿轮电机与电动机的区别.
什么是步进电机?
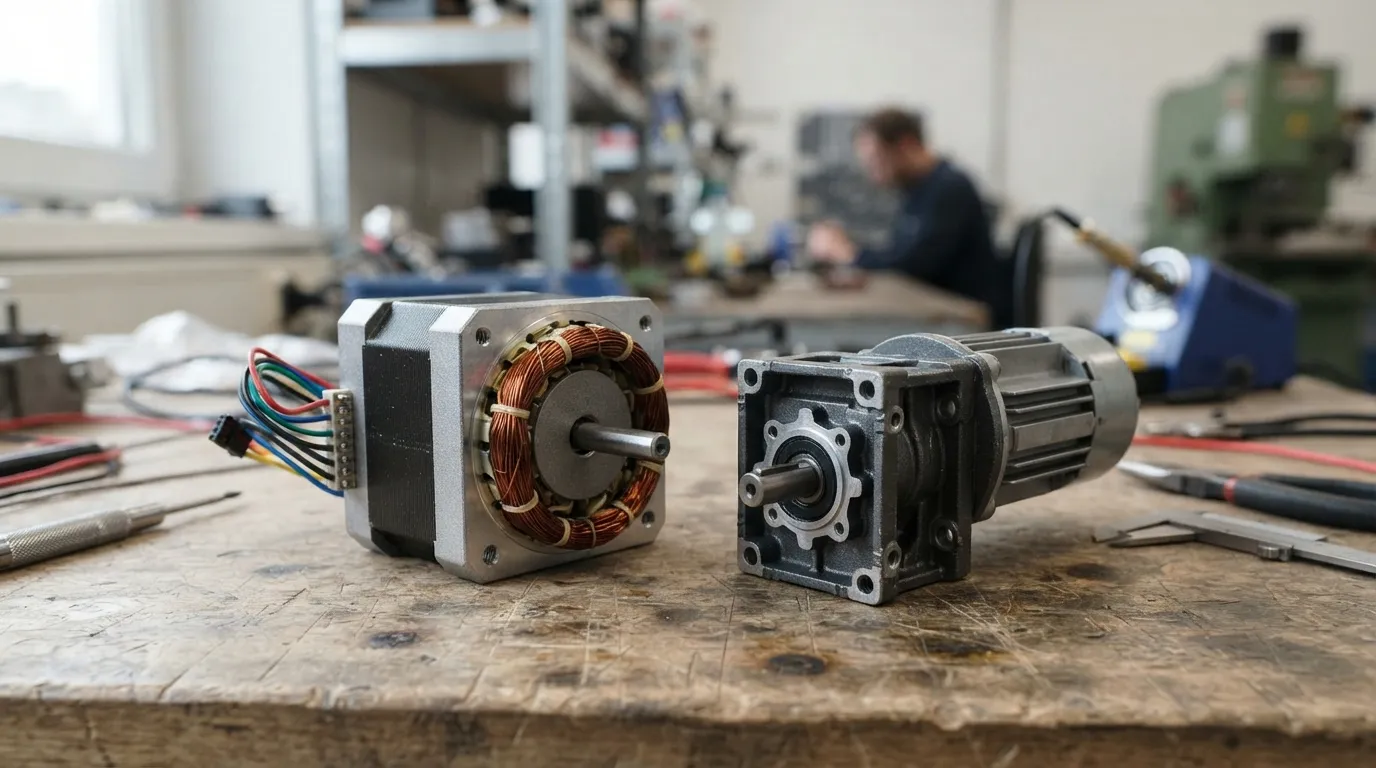
步进电机将电脉冲转换为固定的角度阶进增量, 其转速与脉冲频率成正比. 每个脉冲以精确角度推动电机轴, 这使得步进电机本质上适合无反馈的位置控制.
根据阿纳海姆自动化公司, 混合步进电机通常使用0.9°的步进角, 1.8°, 3.6°, 以及4.5°, 其中1.8°是最常见的. 永久磁步进机通常具有45°或90°的大步进角,具有高扭矩且阻尼良好, 而可变磁阻步进器则能实现5°至15°的更高阶进率,但没有止动扭矩——意味着在无动力时对旋转没有阻力.
混合步进电机最适合速度低于1的稳定负载,000 转速, 据阿纳海姆自动化公司介绍. 这种速度限制决定了步进电机的合理性和不足.
齿轮电机与步进电机: 并排比较表
| 属性 | 齿轮电机 | 步进电机 |
|---|---|---|
| 扭矩特性 | 跨转速范围的持续扭矩 | 低速峰值扭矩; 跌落~1以上,000 转速 |
| 速度范围 | 宽; 这取决于齿轮比 | 典型最大 ~2,000 转速; 最佳成绩低于1,000 转速 |
| 控制方法 | 编码器可实现闭环 | 开环标准 (没有反馈) |
| 定位精度 | 这取决于编码器/反馈 | 高重复性且无反馈 |
| 额定负载下的效率 | 高 | 下层; 恒定电流消耗 |
| 热量产生 | 中等, 设计依赖 | 负载/保持时高; 恒定电流 |
| 噪音 | 因齿轮类型而异 | 可听的高频噪声 |
| 费用 | 更高的初始字母; 连续服役时较低的总得油 | 小首字母; 驱动程序/控制器的系统成本更高 |
| 占空比 | 持续的工业服役 | 间歇性; 索引 |
| 典型应用 | 输送机, 调音台, 物料搬运 | 定位表, 索引, 轻型机器人 |
扭矩比较: 每个电机的产物
步进电机在低速时产生高扭矩,但超过大约1时扭矩会迅速流失,000 转速; 齿轮电机在整个转速范围内保持额定扭矩, 尤其是螺旋和行星设计.
根据Oriental Motor, 步进电机在低速时输出扭矩大于同框架尺寸的交流电机. 这使得步进电机在静止时需要高扭矩或极低速度的应用中具有吸引力, 例如夹紧机构或索引表.
然而, 随着速度提升,这一优势会消失. 混合步进电机最适合稳定负载,速度低于1,000 转速, 由阿纳海姆自动化公司提供. 超出此范围, 扭矩急剧下降, 电机可能会完全熄火.
齿轮电机, 相比之下, 在整个工作转速范围内持续输出额定扭矩. 变速箱在增加电机扭矩的同时,使电机本身能够以高效速度运行. 行星齿轮减速, 例如:, 通过多个行星齿轮分配扭矩, 比单齿轮齿机构更能实现更大的扭矩传递, 据Oriental Motor报道.
对于需要持续扭矩的工业应用——如输送带驱动或桨式搅拌机—— 螺旋齿轮电机 提供步进电机无法承受的稳定功率输出. 明业的螺旋齿轮电机系列涵盖了连续作业应用的广泛扭矩需求.
速度范围与速度-扭矩特性
步进电机在1以下工作最佳,000 转速,实际的上限大约是2,000 转速; 齿轮电机通过齿轮比选择服务更宽的速度区间.
步进旋转速度与脉冲频率成正比, 据阿纳海姆自动化公司介绍. 这种线性关系理论上使速度控制变得简单——只需改变脉冲频率. 但实际上, 高速时扭矩下降限制了有效运行. 一个在200转/分时能输出优异扭矩的步进器,在1转时可能只能输出该扭矩的一小部分,500转/分钟.
齿轮电机通过齿轮比选择实现速度变化. 一台以1,400–1,450转/分可搭配约3级齿比的变速箱:从1到100以上:1, 输出速度从数百转/分钟到每分钟分之一秒——同时保持输出轴额定扭矩.
交流和直流齿轮电机的选择会影响速度控制能力. 交流齿轮电机以固定转速运行 (或变频器可变速), 而直流齿轮电机则通过电压调节提供固有的速度控制. 我们的比较 交流与直流齿轮电机 选项详细解释了这些差异.
对于需要宽转速范围和持续扭矩的工业应用——如物料搬运系统或包装线——齿轮电机提供了步进电机所缺乏的灵活性.
控制: 开环定位与工业驱动控制
步进电机提供无反馈的开环位置控制, 这简化了系统,但有负载时丢失步骤的风险; 齿轮电机通常不依赖定位反馈,但在需要时可与编码器配合进行闭环控制.
步进电机被归类为开环系统,因为它们缺乏反馈来维持位置控制, 据阿纳海姆自动化公司介绍. 这是它们的决定性优势: 无编码器, 无复杂控制环, 只是脉冲输入——位置出. 对于具有可预测性的应用, 稳定载荷, 这种简洁感意味着可靠, 可重复定位.
在可变负载下,权衡显现. 如果步进电机遇到超过其可用扭矩的阻力, 它失去了步数——转子落后于指令位置, 而控制器无法检测错误. 结果是一个无声地错位的系统.
齿轮电机, 单独, 不提供定位. 它们会持续旋转. 用于定位应用, 必须添加编码器或其他反馈装置, 将系统转换为闭环控制. 这增加了成本和复杂性,但消除了迷失步骤的风险.
适用于需要连续扭矩和精确定位的应用, 伺服电机——结合了内置反馈电机——可能是更好的选择. 我们的比较 齿轮电机与伺服电机 帮助工程师理解伺服技术何时值得其更高成本.
效率, 热量, 以及噪音: 规格表没告诉你的
步进电机无论运行还是保持运行,都持续吸取电流, 产生热量并浪费能量; 齿轮电机在额定负载下运行高效,热量和噪音取决于齿轮类型和工作周期.
根据Arduino论坛上资深工程师的讨论, 步进电机无论运行还是静止,电流都相同, 使其在持续运行时本质上效率低下. 这种恒定电流产生持续热量, 这在步进电机在负载下保持位置时尤其问题——它产生最大热量却没有任何有用功.
热量带来的实际影响不仅仅是能源浪费. 它缩短轴承寿命, 需要通风或主动冷却, 并增加24小时运营中的能源成本. 这些因素在初次价格比较中很少出现,但却显著影响总拥有成本.
齿轮电机, 相比之下, 根据它们所承载的负载,拉取相应的电流. 额定负载下, 它们运作高效, 热量产生取决于齿轮类型和工作周期. 一个尺寸合适、持续以额定输出运行的齿轮电机,无需特殊冷却即可维持可接受的工作温度.
步进噪声也是另一个差异化因素. 步进电机会产生可听的高频噪声, 尤其是在某些共振频率下, 根据Arduino论坛的讨论. 齿轮步进电机的振动明显小于非齿轮步进电机, 尤其是在共振频率范围内, 据赵为称——但它们仍比大多数工业齿轮电机产生更多可听噪音.
成本比较: 购买价格与总拥有成本
步进系统起初看起来更便宜, 但整个系统的成本——驱动力, controller, 热管理, 以及间歇性工作时的停机时间——在连续工业应用中,可能超过齿轮电机的总拥有成本.
裸步进电机价格低廉. 但步进电机不能单独运行; 它需要一个司机, 一个控制器, 以及电源. 添加这些组件, 系统价格乘以. 适用于具有足够冷却能力的工业级部件, 差距大幅缩小.
齿轮电机, 尤其是三相交流电组, 是更简单的系统. 电机起动器或变频驱动 (变频器) 通常已足够. 电机本身比裸步进电机贵, 但完整的驱动系统成本可能低于全步进系统——而且齿轮电机在持续负载下寿命更长.
效率差异会随着时间积累. 步进器拉取恒定电流, 即使闲置时, 持续消耗能量. 在全天候24小时的行动中, 这些浪费积累成了真正的金钱. Arduino论坛讨论指出,步进器在电池供电应用中效率特别低, 即使静止时也保持恒定电流消耗,耗电.
运营成本还包括停机时间. 步进机在意外负载下失去步进,会导致零件报废和生产中断. 带过载继电器的齿轮电机可以安全停车并快速重启.
对于评估驱动系统的OEM厂商, 我们的 原厂减速电机购买指南 提供了比较完整系统成本的框架.
什么是齿轮步进电机? (以及为什么这会模糊界限)
齿轮步进电机将步进电机与齿轮箱结合起来,以增加扭矩, 减少惯性不匹配, 以及平滑运动, 使其成为某些定位应用中可行的中间选项.
据赵为, 齿轮步进电机通过降低负载与电机的惯性比来提升性能 (通过齿轮比的平方), 增加负载扭矩, 以及减少运动振荡. 这使得当步进电机固有扭矩不足但需要定位能力时,这种组合更具吸引力.
齿轮步进电机的间隙可以被限制在3%, 据赵卫说. 为了更高精度, 东方汽车的步进行星齿轮头通过元件精度和反冲消除机制实现了三弧分钟的指定间隙.
关键区别, 据Oriental Motor报道, 是设计意图: 步进机头优先考虑高精度定位, 而交流电机的齿轮头则优先考虑持续功率使用,重点是扭矩, 生平, 以及噪声. 这意味着齿轮步进器本质上仍是一个定位装置, 不是连续工作的电源.
齿轮步进机填补了特定细分市场: 需要比裸步进电机更大扭矩的应用, 但仍在步进电机的速度和工作周期限制内. 它们无法克服高速时产生的步进器基本限制和扭矩衰减.
你应该选择哪一个? 工程师决策规则
选择步进电机用于定位和低速轻量定位; 选择适合持续工业需求且需持续扭矩的齿轮电机, 宽速范围, 以及可靠性.
请遵循以下步骤做出正确的选择:
- 定义运动曲线. 应用是连续旋转还是启动-停止定位?
- 定义速度范围和该范围所需的扭矩. 确定每个工作转速所需的扭矩.
- 确定占空比. 每天工作小时, 每分钟循环次数, 以及电机是连续运行还是间歇运行.
- 评估定位精度要求. 考虑步进角, 反弹, 以及是否需要闭环反馈.
- 评估环境约束. 耐热性, 噪声极限, 以及可用通风.
- 计算总成本. 电机驱动/控制器能耗维护停机风险.
- 应用规则. 步进机的分→与轻定位. 齿轮电机→连续工业作业.
这一决策框架不仅限于齿轮电机与步进电机的比较. 针对所有技术的电机选择提供全面的方法, 我们的指南 选择工业电动机 涵盖了所有相关考虑因素.
应用地图: 哪种电机适合哪个行业
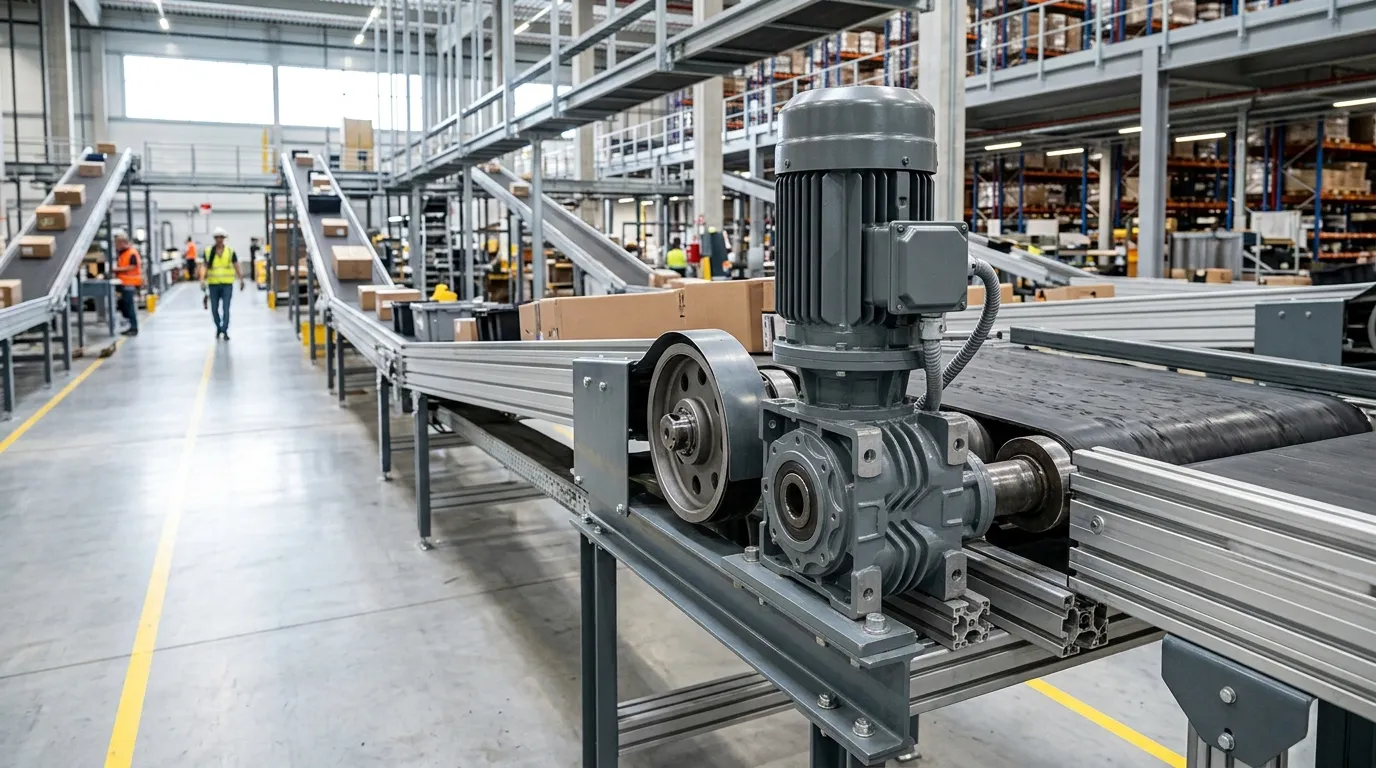
塑料/橡胶混合, 传送, 包装线, 物料搬运则偏好齿轮电机以实现连续作业; 轻型分度和检查站适合步进机.
| 应用 | 推荐电机 | 原因 |
|---|---|---|
| 输送机驱动 (连续) | 齿轮电机 | 持续扭矩, 宽速范围, 全天候24小时的可靠性 |
| 索引表 (轻负载) | 步进器 | 开环定位, 成本效益 |
| 桨式搅拌机 | 齿轮电机 | 低速时高扭矩, 连续服役 |
| 包装线 (间歇性) | 步进步进机或齿轮步进机 | 无连续工作热量的定位精度 |
| Material handling (重) | 齿轮电机 | 功率密度, 耐久性 |
| 焊接旋转器 | 齿轮电机 | 连续旋转并受控速度 |
在塑料和橡胶加工领域, 桨片搅拌机和挤出机驱动在低速时需要持续扭矩——属于齿轮电机应用. 明业为橡胶和塑料机械及桨式搅拌机提供专用减量器, 反映这些行业的具体扭矩和工作要求.
在输送和物料搬运中, 输送机连续运行, 通常全天候24小时. 齿轮电机提供这些系统所需的持续扭矩和可靠性. 明业的螺旋齿轮电机系列适用于采矿业的这些应用, 水泥, 以及港口.
包装中, 情况复杂. 高速间歇性运动——例如将产品定位到位——可能适合步进机. 但连续的织网作业或长距离输送带段更适合齿轮电机. 分别评估机器的每个轴线.
用于焊接旋转器, 连续旋转且速度受控至关重要. 明业为焊接转子提供专用减速器, 需要光滑的, 在重载下保持稳定旋转.
你应该了解的常见缺点
齿轮电机带来反冲, 重量, 以及更高的初始成本; 步进机会带来热量, 噪音, 效率损失, 以及高速时扭矩衰减.
齿轮电机的缺点:
- 反弹: 齿轮齿间的间隙因齿轮类型而异. 行星齿轮的服务最差; 蜗杆齿轮提供更多. 这影响了可逆应用中的定位精度.
- 重量与体型: 变速箱比裸电机更笨重, 这可能会使空间受限设计中的集成变得复杂.
- 润滑维护: 变速箱需要定期更换机油或补充润滑脂, 增加维护开销.
- 更高的初始成本: 齿轮电机的价格高于同等功率的裸电机.
步进电机的缺点:
- 热量产生: 恒定电流产生持续热量, 尤其是在保持姿势时.
- 噪音: 步进电机会产生可听的高频噪声, 尤其是在共振速度下.
- 高速扭矩衰减: 扭矩在大约1以上会急剧下降,000 转速, 限制了有效工作范围.
- 过载时失步: 没有反馈, 控制器无法检测电机何时熄火或失去步伐.
- 效率损失: 恒流消耗会浪费能量, 尤其是在静止状态下.
齿轮电机的维护负担适中且可预测——定期润滑通常就足够. 步进机的热能成本, 相比之下, 累计每小时的运营时间.
变速箱电机的缺点是什么?
变速箱电机引发反冲 (齿轮齿之间的间隙), 这取决于齿轮类型——行星齿轮提供的服务最少, 蜗轮齿轮更多. 它们还会增加重量, 需要润滑维护, 且初始成本高于裸电机. 选择合适的齿轮类型可以最大限度地减少这些影响,以适应特定应用.
步进电机的缺点有哪些?
步进电机产生大量热量,因为它们即使在静止时也持续吸取电流. 它们在大约1度以上会明显失去扭矩,000 转速, 吵闹地跑, 在无反馈的情况下,在过载下可能会丢失步数. 它们的效率在高速下降, 使其不适合持续高速工业作业.
如何判断电机是否为步进电机?
步进电机通常有许多导线 (通常有4个, 6, 或8), 一个带有可见绕组的金属琴体, 并且小规模行动, 离散 "步骤" 缓慢供电时. 手工翻转时, 许多步进机会产生卡动 "齿轮" 感觉. 他们的车牌上经常标注步进角 (例如:, 1.8°) 而非连续扭矩额定.
步进电机和标准电机的主要区别是什么?
步进器以固定角度增量移动,由电脉冲控制,且开环运行且无反馈. 标准电动机 (包括齿轮电机) 持续旋转,通常需要编码器或其他反馈以实现精确定位. 步进机在位置控制方面表现出色; 标准电机在持续动力传递方面表现出色.
对于评估齿轮电机选项以适应连续工业作业的工程师, 明烨建造螺旋, 蠕虫, 行星性, 以及自有的数控工厂中的环形齿轮电机, OEM对安装尺寸和传动比进行定制. 如果你的应用需要在宽速范围内持续输出扭矩——而不仅仅是分频——那么探索明业的20齿轮电机系列是一个实用的下一步.
分享到社交媒体:


- 预定: 平行轴与直角变速箱: 主要区别
- 下一个: 为什么直流齿轮电机会过热: 7 选择与申请原因