


 首页 /
行星齿轮减小器反弹解说: 1 arcmin 如何影响定位精度
在伺服驱动机械中, 反冲是工程师选择行星齿轮减速器时首先检查的参数之一. 像1弧极分这样的数值听起来非常精确, 但只有当该数字转化为机器输出处的实际定位误差时才有意义.
在明业, 我们认为反弹是整个运动误差预算的一部分. 齿轮精度, 扭转刚度, 轴承支撑, 输出负载, 在决定是否需要1弧分行星齿轮减速器之前,必须同时考虑电机控制和结构刚性.
行星齿轮减速器中的反冲意味着什么
行星齿轮减速器通过太阳齿轮传递扭矩, 多行星齿轮, 一个环齿轮和一个载具. 稳态旋转, 负重的牙侧保持接触. 当方向反转时, 齿轮组必须通过一个小机械间隙,然后对侧翼才会传递扭矩.
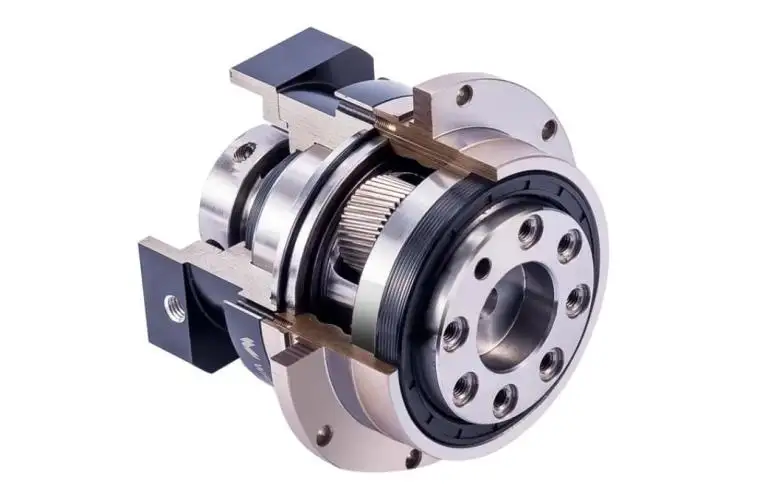
这种角间隙就是反差.
回冲不能简单消除,因为变速箱仍需对:
• 齿轮齿厚和间距公差
• 中心距离变化
• 轴承间隙和预载
• 润滑膜
• 组装公差
• 运行过程中的热膨胀
因此,工程目标是可控的, 可重复的低反扑, 不是理论上的零净空.
1 arcmin 到底是什么意思?
一角分等于:
1 弧极小 = 1/60° = 0.0167° ≈ 0.000291行
用于旋转机械, 随着工作半径的增加,角间隙变成线性位移:
线性位移 ≈ 工作半径 × 角误差
对于带有1弧微反冲的行星齿轮减速器:
| 工作半径 | 近似. 切线运动 |
| 50毫米 | 0.015毫米 |
| 100毫米 | 0.029毫米 |
| 200毫米 | 0.058毫米 |
| 500毫米 | 0.145毫米 |
| 1,000 嗯 | 0.291毫米 |
例如:, 一个有效半径为200毫米的旋转臂理论上可以看到大约0的视野.0仅1弧分反转时切线移动58毫米.
这就是为什么要问这个问题 "精确到1弧分吗??" 不完整. 更好的问题是:
1弧分是否与机器的工作半径和允许定位误差兼容?
反冲并不等同于准确性或重复性
多个运动控制术语通常被视为可互换, 尽管它们描述的行为不同.
| 参数 | 描述内容 | 典型效应 |
| 反弹 | 反向齿侧之间的机械间隙 | 反转误差 |
| 定位精度 | 指挥位置与实际位置的区别 | 绝对位置 |
| 重复性 | 能够回到原位 | 循环一致性 |
| 扭转刚度 | 扭矩下对弹性扭转的抵抗 | 载重位置 |
| 失去运动 | 综合净空与弹性位移 | 负载下的反转 |
因此,如果扭矩导致齿轮组,低间隙行星齿轮减速器仍可能显示角位移, 轴, 轴承或外壳以实现弹性变形.
低反冲并不自动意味着高负载定位精度.
扭转刚度在载荷下变得临界
一旦反弹被接受, 扭矩继续弹性变形传动器.
一个有用的简化关系为:
角挠度 ≈ 施加的扭矩 / 扭转刚度
这意味着同一个行星齿轮减速器在10%时可能产生不同的定位行为, 50%和100%工作扭矩.
应考虑一个现实的误差预算:
• 减针反冲
• 齿轮与承载体弹性变形
• 输出轴挠度
• 轴承变形
• 耦合合规性
• 伺服和编码器误差
• 驱动机构间隙
• 机架变形
对于精密轴, 评估无扭转刚度的反冲能提供不完整的情况.
行星齿轮减速器精度的来源
齿轮几何
牙齿特征, 音高准确度, 齿的厚度, 螺旋精度和同心度决定了齿轮啮合的一致性.
星球支持
多个行星齿轮高效分配扭矩, 但它们的优势依赖于准确的对齐和刚性支撑. 行星针偏转或载波变形会影响负载分担和传输精度.
输出轴承布置
一个滑轮, 小齿轮, 机械臂或旋转夹具可能施加径向, 输出的轴向载荷和翻转载荷. 轴承刚性因此不仅影响轴的对齐,也会影响使用寿命.
装配控制
轴承配合, 预载, 同心率, 轴的对准和壳体精度会影响完成的行星齿轮减速器在各个部件组装后的性能.
这就是为什么两个具有相似标称回冲的减速器在真实伺服系统中表现可能不同.
明业PAB设计: 超越反弹数字
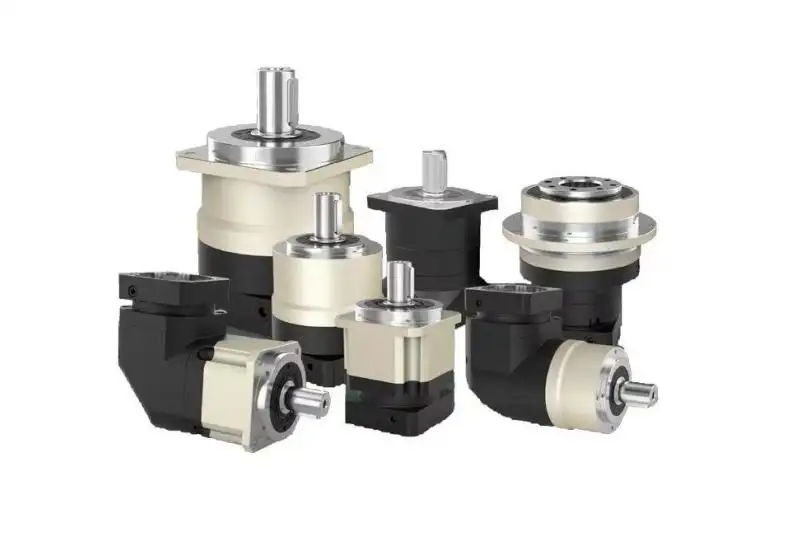
明烨PAB系列行星齿轮减速器 提供P0和P1精度等级, 指定的反冲最低可达1弧极分. 设计还结合了螺旋齿轮, 行星齿轮两端均有全针滚子轴承支撑, 输出端为双锥形滚子轴承,输入法兰为自定.
理解机械功能有助于理解以下特征:
• 双端行星支撑: 控制行星的精确偏转并稳定传输.
• 全针滚子轴承: 在经济空间内支持行星齿轮的加载.
• 双锥形滚子输出轴承: 支持联合外部负载.
• 螺旋齿轮啮合: 接触条件改善, 振动和载荷状况也有所改善.
• 自对齐输入接口: 与各种电机轴的稳定结合.
• 直联设计: 简化了集成到紧凑伺服轴的过程.
为了明夜, 关键是不要治疗 "1 arcmin" 作为一个独立的销售数字, 但要考虑装备的支撑, 轴承布置和系统载荷会影响可用精度.
什么时候需要1弧分的行星齿轮减速器?
更有可能获得极低反弹的应用包括:
• 数控旋转轴和分量轴
• 机器人关节
• 精密定位表
• 拾取安装设备
• 视觉引导自动化
• 电子制造机械
• 高动态伺服封装系统
传送带, 混频器或恒速驱动器可能从指定不必要的低回冲类别中获益有限.
因此,正确的行星齿轮减速器并不总是编号最小的减速器——而是精度与机器需求的减速器.
如何选择所需的反扑
一个实用的工程序列是:
• 定义最终线性或角度定位公差.
• 确定有效工作半径.
• 将允许线性误差转换为角误差.
• 仅将部分误差预算分配给减小器.
• 检查额定扭矩和峰值加速度扭矩.
• 验证比率, 输入速度与反转频率.
• 检查径向和轴向输出负载.
• 结合扭转刚度及反差进行评估.
• 确认伺服惯性匹配, 占空比和安装接口.
例如:, 如果一个机制只允许 ±0.05毫米总误差, 选择已经占用大部分公差的行星齿轮减速器,伺服机构的余裕太小, 耦合, 轴承与机床结构.
结论: 将1个Arcmin视为系统需求
1角分的行星齿轮减速器限制机械反转间隙约为0.0167°, 但其实际效果取决于工作半径, 传动扭矩, 扭转刚度及运动系统的其余部分.
该 更可靠的选择方法 首先是机器所需的定位公差, 建立错误预算, 然后确定允许的减衰器间隙.
对于评估精密行星齿轮减速器的机械制造者, 明业的PAB系列提供P0/P1精度选项, 反冲降至1弧分,并采用轴承支撑的行星结构,设计用于稳定运动传输. 工程师可以评测明业PAB行星齿轮减速器并比较传动比, 扭矩, 在最终选择前,与实际应用的电机接口和精度要求.
常见问题解答
问题1. 明业为什么在行星齿轮减速器中使用螺旋齿轮?
螺旋齿轮啮合提供了更平滑的齿接触,有助于减少振动和传动噪音,同时保持稳定的扭矩传递.
问题2. 明业行星齿轮减速器有哪些精度等级可选?
明业PAB行星齿轮减小器提供P0和P1精度等级, 允许工程师根据应用定位需求选择精度等级.
问题3. 一弧分明冶行星齿轮减速器适合伺服应用吗?
它适用于精密伺服系统, 但工程师也应确认扭矩, 比率, 输入速度, 扭转刚度, 惯性匹配, 占空比和外部输出负载.
问4. 为什么明烨用双端支撑行星齿轮?
行星齿轮两端均采用全针滚子轴承支撑. 这种布置有助于控制行星偏转, 保持对齐并支持负载下稳定的扭矩传递.
问题5. 明业PAB行星齿轮减速器中双锥形滚子轴承的优势是什么?
输出端的双锥形滚子轴承有助于支撑径向和轴向的联合载荷,并在要求高的机械应用中提升输出轴的稳定性.
分享到社交媒体:


