


 首页 /
行星齿轮箱的反冲是什么?
行星齿轮箱中的反冲是指当输入被按住且输出反转时,输出处出现的角度游隙——失去运动, 以角分或角秒为单位测量. 它来自设计的牙齿间隙, 其尺寸取决于单元的精度等级和行星级数量. 小的反冲支持精确定位; 在连续工业驱动中,较大的反冲通常是可以接受的.
主要要点
- 行星齿轮箱的反冲是指输出端失去运动, 以角分或角秒表示; 1角分等于1/60度, 或0.0167度, 据芝麻汽车公司报道.
- 反噬无法被工程化为零: 润滑膜和钢材热生长需要间隙, 其膨胀速度约为每米每摄氏度11–13微米, 据莉莉·贝丁介绍.
- 接受的数值取决于具体作业——标准工业驱动约为10–15弧分, 精确定位需3–5角分,高速测试需1–3弧分, 据科塔所述.
- 各阶段的总反冲会积累, 所以是2- 或者三级减速器比同一精度等级的单级装置更松散.
- 驱动在稳态负载下单向运行——输送, 混音, 泵送式的作业——花钱做更窄的坡度通常买不到任何东西.
什么是行星齿轮箱中的反冲?
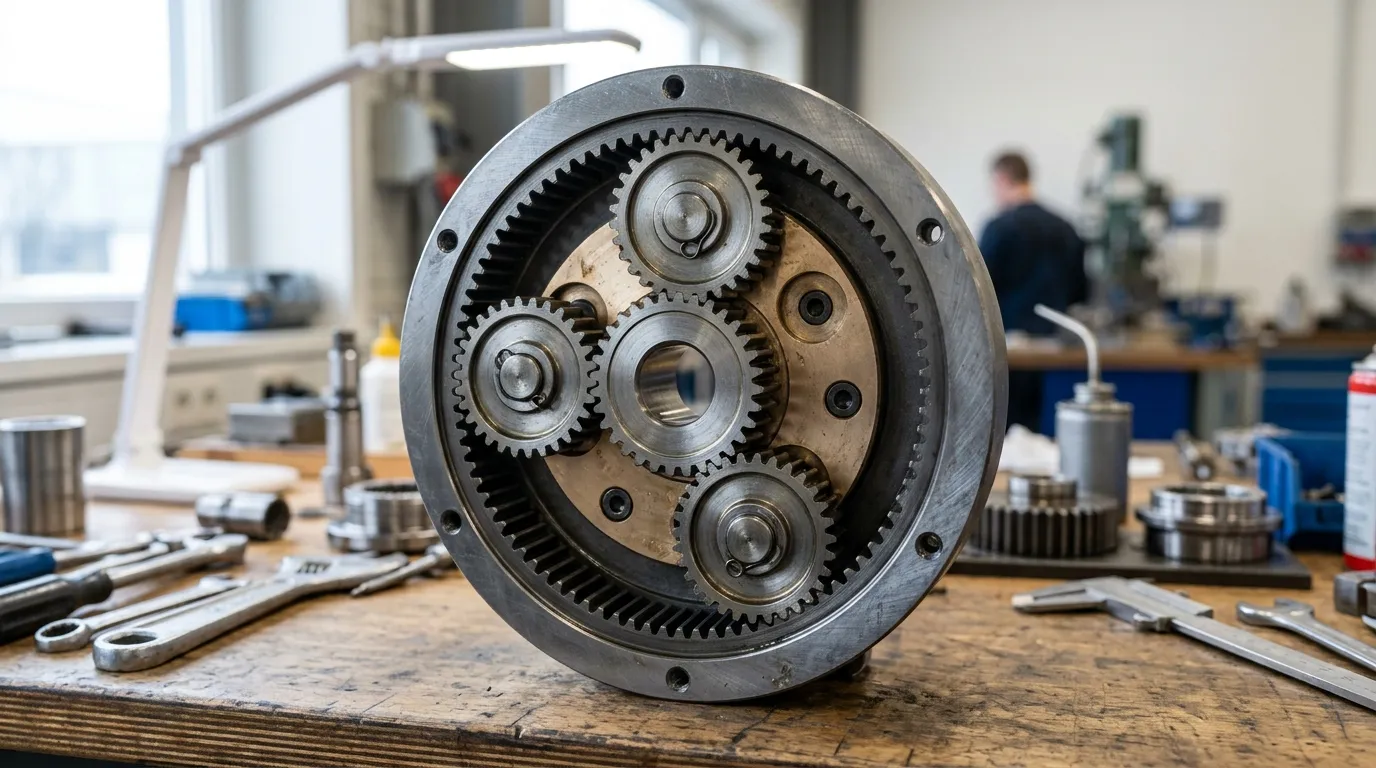
反冲是指啮合齿轮齿之间的小角间隙,使输出在旋转反转时重新接合前能移动. 它被设计在变速箱内,而不是本身的缺陷, 它防止牙齿卡住,同时留有润滑和热膨胀空间, 据芝麻汽车公司报道.
在行星齿轮箱中,间隙同时出现在多个网格处: 太阳齿轮到行星齿轮, 行星齿轮到环齿轮, 以及行星载流子与输出的关系. Patsnap Eureka发表的一项技术分析指出,行星单元的反冲现象发生在太阳-行星范围内, 行星-环与载波界面, 这也是为什么多级行星减速器与单一齿轮对的表现不同.
区分两样常被交替使用的事物有助于理解. 反冲是指网格的物理间隙; 失去运动是用户在输出时感受到的效果, 输出在再次传输负载前的角度. 传动误差更为宽泛——即理想旋转与实际输出旋转在整圈范围内的偏差, Apex Dynamics将其描述为比单靠反冲更能反映齿轮质量的整体指标.
[示意图: 标注行星阶段显示太阳齿轮, 行星齿轮, 环形齿轮与承载体, 在一个齿网处,反冲间隙被放大,并在输出处标记为角度游隙。]
反击单位: 角分和角秒
变速箱反弹被引用为一个角度, 不是距离, 所以数据手册使用角分和角秒. 一角分等于1/60度, 或0.0167度, 一角秒为1/60角分, 据芝麻汽车公司报道. 精密行星齿轮箱通常以弧分表示, 而最严格的伺服坡度则以角秒为单位.
线性等价物如毫米级仅在网格在已知半径测量时出现, 因为相同的角度游移会随着半径增大产生更大的物理间隙. Lily Bearing 给出的一般参考为 0.0工业直齿轮对的线性间隙5–0.3毫米, 该数值随模块和中心距离变化,而非固定规格.
| 单位 | 价值 | 关系 | 出现地点 |
|---|---|---|---|
| 弧分 | 1/60度 (0.0167°) | 齿轮箱反冲底座 | 标准与精密行星数据手册 |
| Arcsecond(弧秒) | 1/60弧分 | 用于最狭窄的坡度 | 高精度伺服行星单元 |
| 学位 | 60弧分钟 | 仅转换 | 工程计算 |
| 毫米 (线性) | 应用依赖 | 需要已知的半径或中心距离 | 测量牙隙, 这不是目录评级 |
行星齿轮箱的反冲如何测量?
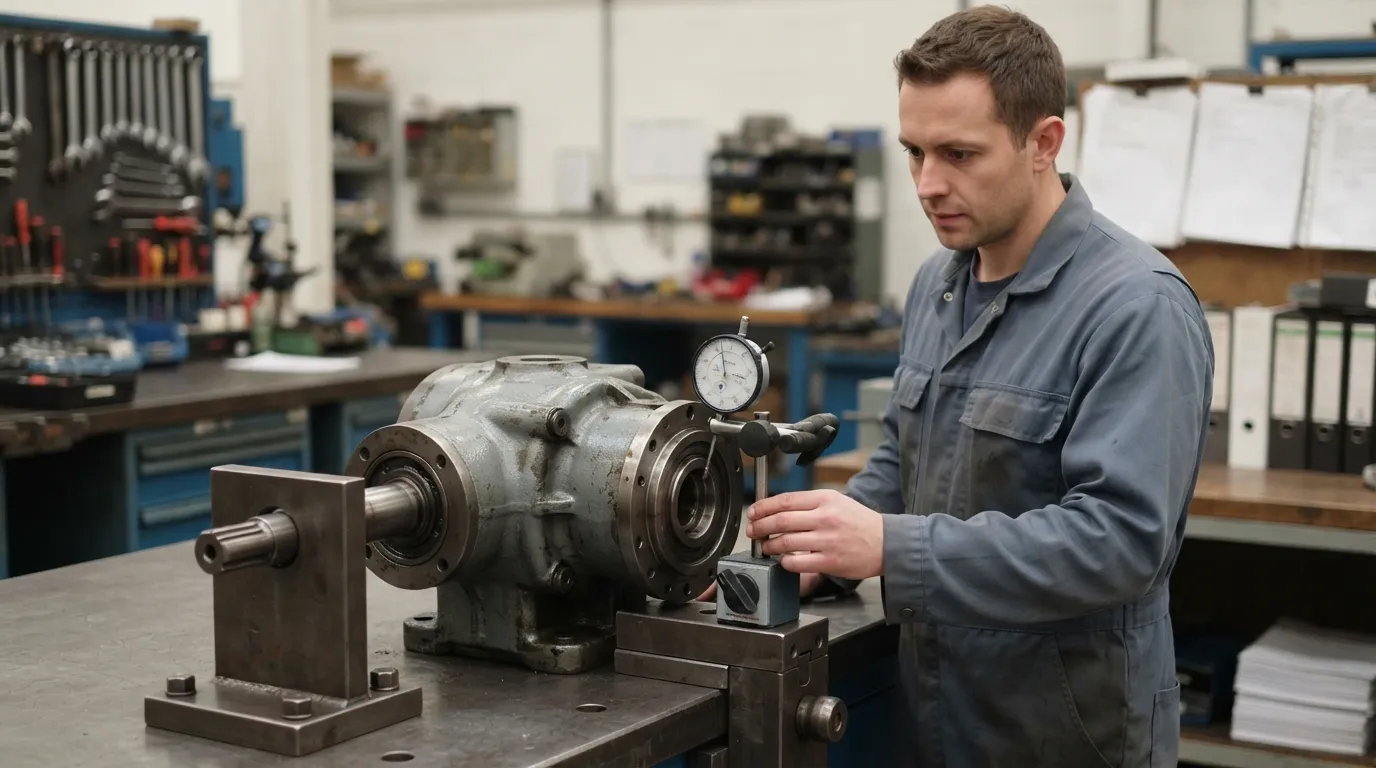
反冲通过锁定输入轴来测量, 单向加载输出, 然后反向加载并读取角位移,然后输出重新接合. Apex Dynamics对此方法进行了描述,并指出测试负载通常为变速箱名义扭矩能力的1%至2%, 这个低到足以避免扭转发条扭曲结果.
- 锁定输入轴,使太阳齿轮无法旋转.
- 向输出单方向施加负载, 在约1%至2%的额定扭矩下.
- 在输出处将测量仪器归零.
- 反向加载方向.
- 在输出重新接合前读取角度运动, 单位为弧分或角秒.
两种情况可能使同一个变速箱看起来有不同的反隙. 无负载读数仅能捕捉内置间隙, 而负载读数则会增加轴的弹性上紧, 轴承和齿轮齿本身. 因此,Apex Dynamics建议在数字旁边注明负载状况, 或者说,这种比较意义不大.
目前也没有统一的国际标准变速箱间隙测试方法. 芝麻公司表示,没有国际标准规范该测试程序, 因此,只有当测量条件相匹配时,不同供应商的数值才可比较.
什么是正常或可接受的反弹?
没有一个可接受的反冲数值——这取决于硬盘需要做什么. Cotta的基于应用的参考给出标准工业齿轮箱大约有10–15弧分, 精确定位需3–5角分,高速测试需1–3弧分.
目录等级通常比这更粗略地分组. 芝麻电机公司将精密行星等级列为≤1, ≤3, ≤5和≤7弧分钟, 注意,较小的间隙通常意味着更高的精度和更高的相对价格. Lily Bearing 描述了精密行星市场,从小于1角分的超精密单位到标准级产品的约3–5角分.
| 应用 | 典型的反弹 | 为什么要有这个数值 |
|---|---|---|
| 持续的工业驱动 | 10–15弧分 | 反转误差不会影响过程 |
| 精密定位 | 3–5弧分钟 | 双向准确性很重要, 但成本依然重要 |
| 高速测试与索引 | 1–3弧分钟 | 精度需要较小的反转死带 |
| 等级区间 | 典型的反弹 | 典型配合 |
|---|---|---|
| 超高精度 | 低于1角分 | 伺服轴在反转误差至关重要的地方 |
| 标准精度 | 大约3–5弧分 | 一般定位与索引任务 |
| 一般工业 | 更广泛, 应用相关 | 稳态单向驱动 |
实际规则是选择最宽松且仍能满足负载误差预算的等级. 买三弧分钟而十五弧分钟能做额外费用,但不改变流程.
为什么反弹不能是零
齿轮箱不可能完全没有反冲, 因为必须有润滑和热膨胀的间隙. 据芝麻汽车公司报道, 间隙防止牙齿粘附,并为润滑膜和加热时膨胀提供空间.
钢材每米每°C膨胀约11–13微米, 因此,60°C的温度上升会显著增加牙齿及其中心距离, 据莉莉·贝丁介绍. 一个在20°C开始时完全紧密的网状物,在工作温度下也能结合. 中心距离与反冲的相互作用方式相同: Lily 轴承指出,对于压力角为20°的齿轮, 中心距离增加0.1毫米约为0.073毫米的反冲.
反弹的根源——以及反弹过多的原因
制造时设计了一定的后隙; 额外的反冲来自磨损, 耐受性与热效应. 这种区分很重要,因为服役寿命上升的反冲读数是磨损信号, 这不是设计上的变动.
设计与建造贡献:
- 齿轮本身的齿厚公差.
- 跑道, 音高偏差, 压力角偏移和螺旋角偏移, Apex Dynamics 将其识别为共同产生传输错误的贡献者.
- 载波中的组装公差, 轴与外壳.
- 壳孔中心距离不准确.
磨损与运行贡献:
- 长期使用后牙侧磨损和凹陷.
- 轴承磨损, 这会改变轴的位置,从而改变网格间隙.
- 热增长在工作温度下增加中心距离.
- 润滑膜厚度在冷启动和稳态之间变化.
反冲如何影响定位准确性
每次驱动器反转时,反击都以死频段形式出现, 所以它对双向定位的损害远大于单向运动. 伺服轴必须从任一侧接近某一位置,落地位置可能因方向不同而略有不同.
误差随距离轴的距离增加而增加. 据Santram Engineers介绍, 1角分的反冲在10米半径内可产生近3毫米的偏差. 在半径1米的同一算术中约为0.29毫米, 因为偏差随半径成比例: 0.01米距离下167度游隙约为0.29毫米, 10米处约为2.9毫米.
这种比例调整导致同一档齿轮箱在一台机器上完全合适,但在另一台机器上却无法使用的原因. 定位小皮带轮的包装轴能容忍长臂或大型旋转台的误差极小.
阶段数量如何影响总回应
每个行星级都增加了自己的净空, 因此,多级减速器的总反冲比同一等级的单级更强. 由于太阳行星存在反冲, 行星-环与载波界面, 两级单元串联的网格数量大约是单级单元的两倍, 三级单元则会再次加更多.
赛段数和比值是关联的, 因为堆叠阶段的比率是通过叠加而非一次大幅减少获得的. A 行星齿轮箱比 Page解释了这种叠加机制,以及比例和赛段数是如何一起计算的.
反弹何时重要——何时无关紧要
当驱动器必须精确保持或反转位置时,反冲就很重要, 而且在连续负载时单向运行的工业驱动中,这通常无关紧要. Cotta标准工业服役的10–15弧分参考波段反映了工厂驱动通常携带的间隙长度而不影响功能.
定位任务是死频段变成真正成本的地方. 机器人, CNC定位, 封装、定位以及任何从两个方向接近目标的轴都依赖于反转误差较小. 摘要 行星齿轮箱应用 显示了这些职责的差异之大, 从伺服定位轴到散装设备驱动.
| 驱动任务还是应用 | 反冲会影响性能吗? | 该怎么办 |
|---|---|---|
| 伺服定位与定位 | 是的——反转误差就是直接位置误差 | 指定一个精度等级并检查误差预算 |
| 机器人 | 是的——短反转动作占主导地位 | 用一个紧凑的坡度,并考虑赛段数量 |
| 包装注册 | 是的, 印刷或切割位置必须重复 | 在滚筒处设置允许的死带, 然后推导角度 |
| 输送与物料搬运 | 很少——运动在负载下是单向的 | 标准的反扑通常是可以接受的 |
| 混合与塑料或橡胶机械 | 很少——工艺取决于扭矩, 不是位置 | 标准的反扑通常是可以接受的 |
| 采矿, 水泥, 电源与端口 | 很少——稳定的负载, 没有精细的站位 | 标准的反扑通常是可以接受的 |
在连续值勤方面, 网格间隙根本不在工艺循环中. A 螺旋齿轮电机 驱动输送机或桨式搅拌机将扭矩单向传递, 而反转时的小动作永远不会达到乘积.
低反冲与零反冲: 你正在交易的是什么
更紧的反扑成本更高,而且并不一定是更好的选择. 芝麻汽车公司指出,反冲越小通常意味着更高的精度和更高的相对价格, 而且权衡不仅仅止于目录: 更严格的公差也意味着更紧密的贴合, 安装更为细致,对现场中心距误差的敏感度更高.
严格意义上,齿轮变速器无法实现零反冲, 因为润滑和热膨胀需要足够的间隙. 供应商所说的零反冲或近零等级是非常严格的等级, 有时会预载,有时是完全不同的机制. 在2024年的一篇文章中, Design World引用了一家制造商的话,描述了一个高精度行星单元,速度低于6角秒,且为20,000-小时操作主张, 对6人,000 标准环形设计的工时——这是供应商间的比较,而非一般规则.
反转精度是主导要求, 比起仅仅是等级,更值得比较架构. A 行星齿轮箱与谐波驱动 比较说明了两者如何应对反弹, 刚度与扭矩, 以及一个 行星式与旋形式变速箱 比较涵盖冲击载荷和抗冲击能力以及反冲行为.
如何选择反击等级
选择最宽松且仍符合申请反转误差预算的等级. 从负荷倒推比先比较成绩要快.
- 定义负载处可接受的定位误差, 以毫米或输出旋转度为单位.
- 将该误差转换为输出半径处允许的角间隙.
- 检查硬盘在循环过程中是否真的会反转. 如果不行, 反扑不会影响准确度计算.
- 计算达到所需比例所需的阶段, 然后考虑在这些阶段积累的反冲.
- 只有在第1至4步后才比较品级和价格, 并确认任何引用数据背后的测量条件.
如果答案指向的是完整的选拔而非单一等级, 指导 如何选择行星齿轮箱 盖扭矩, 服务系数, 安装与比例结合.
明业制造重型行星减速器和工业齿轮电机,用于恒载运行的电厂驱动, 并将反冲等级匹配到职责,而非普遍目标.
常见问题解答
你能反驱行星齿轮箱吗?
回驱性取决于减速比, 内部摩擦与施加的负载扭矩, 不仅仅是反弹. 反冲只决定了输出自由移动的距离,直到牙齿反方向重新接合. 高比例, 低摩擦单元即使回冲值较小,也可能在负载下进行回驱.
反弹会随着时间增加吗?
是的. 齿侧和轴承的磨损会逐渐从接触面去除材料, 而因磨损或热循环产生的中心距离变化,也增加了竣工价值. 反冲读数能在维修间隔中攀升,是有用的磨损指标, 通常会用与原始读数相同的方法和载荷条件进行检查.
如何减少反弹?
减少间隙意味着更严格的制造公差和更高的精度等级, 尽可能减少行星级数,保持相同比例, 以及正确的安装和准确的中心距离. 零点无法实现,因为润滑和热膨胀需要间隙, 所以实用目标是最宽松但仍符合定位要求的等级.
反冲和失去运动是一样的吗?
不, 尽管它们关系密切. 反冲是指齿轮箱内啮合齿之间的物理间隙. 失去运动是指输出处产生的效应——即负载在扭矩传递前的方向变化. 传输误差是衡量实际输出旋转与理想紧密程度的更广泛度量.
可以接受多少反弹?
可接受的反弹取决于职责. Cotta的参考波段在标准工业服务中大致为10–15角分, 精确定位需3–5角分,高速测试需1–3弧分. 工作规则是选择最宽松的等级,同时保持反转误差在机器定位公差范围内.
[示意图: 输入锁定时的测量设置, 输出先向一个方向加载,然后反向加载, 以角分角表示测量的位移。]
[示意图: 图表转换 1, 3, 在1米和10米输出半径处,5角分和10角分的反冲形成线性偏差。]
分享到社交媒体:


- 预定: 如何选择高扭矩的行星齿轮箱?
- 下一个: 行星齿轮箱与蠕虫齿轮箱: 主要区别