


 首页 /
单级与多级变速箱: 如何选择合适的比例
齿轮箱的减速级是指输入和输出之间串联工作的齿轮对数量, 实用规则很简单: 一个阶段通常覆盖大约10个比例:1 用于支线和行星设计, 第二级则将这一比例扩展到大约100:1, 而且还需要第三个. 决定性数字是你所需的比例.
主要要点
- 总约简是各级比的乘积: 5:1 × 3:1 = 15:1, 5 × 5 × 5 = 125:1个跨三阶段, 输出扭矩增益大致等于扣除损失后的比值 (运动控制技巧).
- 单级直齿轮箱实际上限制在大约10个:1, 多级单元通常结合3到10的单级比, 所以两级变速箱大约能覆盖9级:1到100:1 (诺伊加特).
- 单级变速箱的效率通常超过95%,而设计良好的单级变速箱效率可达95%至97%, 而四级机组则根据设计和润滑情况,效率可降至85–90% (齿轮牛).
- 该规则有例外: 蜗杆齿比可达60:单级内有1个或更多, 直角齿轮箱本质上是多级的,因为它们将斜齿轮级与行星级配对 (运动控制技巧; 诺伊加特).
- 每个并行齿轮级反转输出方向, 因此,两级齿轮箱的输出方向与输入相同, 而行星级则保持方向 (运动控制技巧).
什么是变速箱减速级?
减速级是一对齿轮组——或一组行星齿轮组——用来降低速度并放大扭矩, 齿轮箱的级数则是输入和输出之间串联工作的级数. 根据运动控制技巧, 多级齿轮箱结合了两对或更多齿轮, 一级的输出连接到下一级的输入端.
因为舞台是串成一列,而不是并排, 齿轮箱的传动比和效率都是乘积,而非和. 这个机械性因素驱动着下面的一切.
在工业实践中,齿轮箱和减速器这两个词常被交替使用。; 如果你需要区分, 覆盖在 变速箱与减速器.
单级变速箱
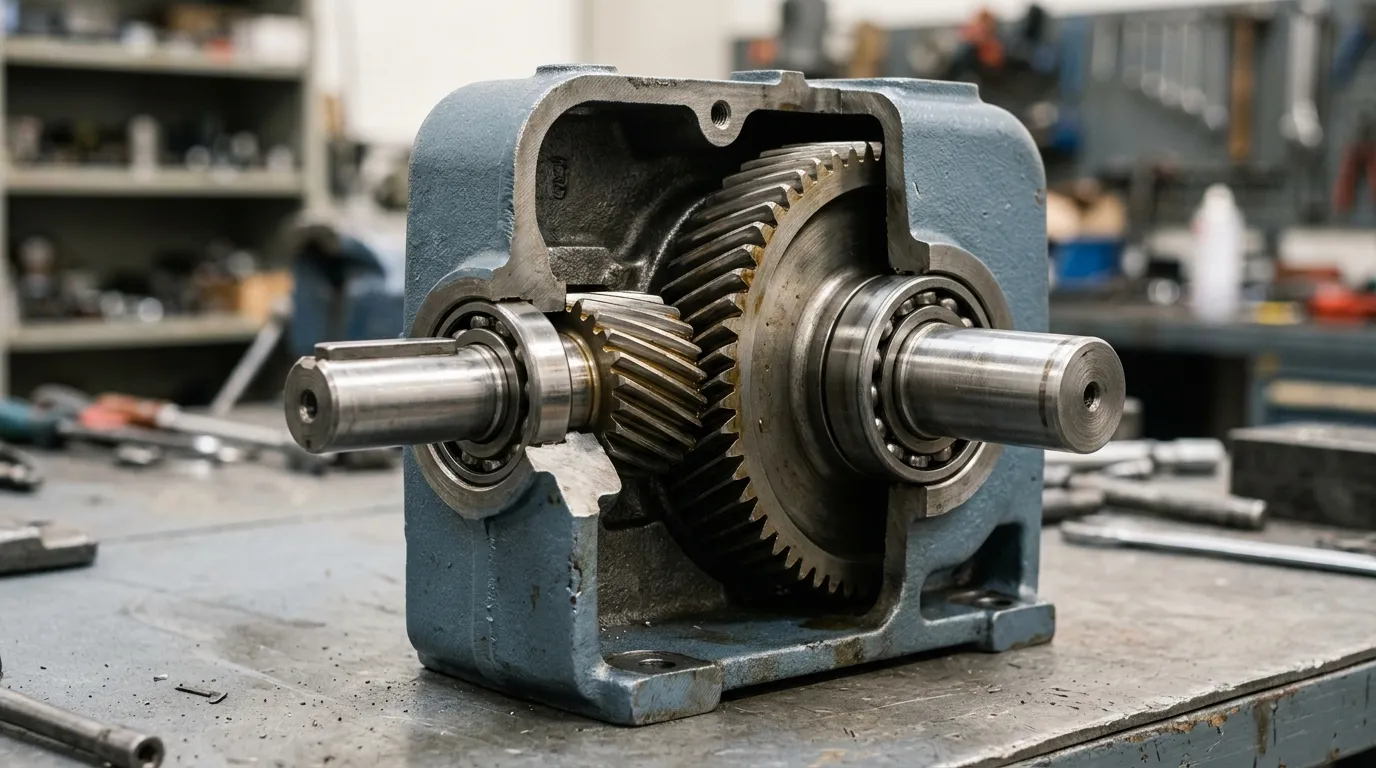
单级齿轮箱只有一对齿轮, 这使得它成为最简单、最高效的布置,且通常每单位比率成本最低. 其极限为比值. 根据诺伊加特的说法, 单级直齿轮箱实际上限制在大约10个:1, 因为超过那个点,驱动齿轮或被动齿轮都会变得非常小, 这会降低两对最大可传递的扭矩. GearKo给出的单级天花板大约是10:1 用于行星齿轮箱.
多级变速箱
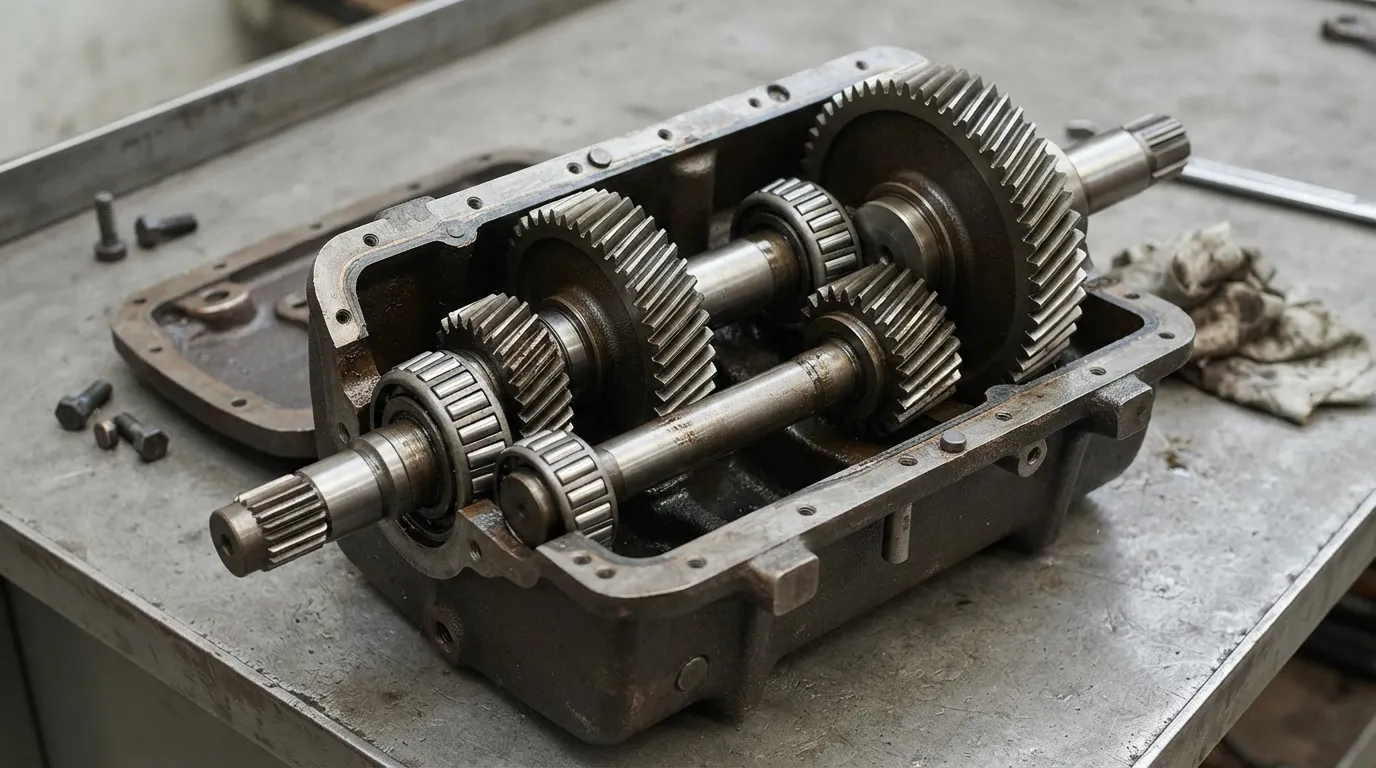
多级变速箱使用两个或多个级串联,当一对齿轮无法安全实现所需的减速时,才会选择. 根据2026年7月发布的国猫对比, 将传动比分成两到三级可以保持齿轮几何和轴载荷的实用性; 代价是每多出一个阶段都会增加齿轮, 轴承, 密封件和油接触面, 这会增加摩擦和热量.
诺伊加特指出,多级变速箱通常结合3到10的单级传动比, 这也是为什么一台两级设备大约可以覆盖9个:1 (3 × 3) 最多可达100:1 (10 × 10).
舞台计数如何改变旋转方向
每个平行齿轮级反转旋转方向, 因此,两级齿轮箱将输出返回与输入相同的方向, 然后三级单元再次反转. 根据运动控制技巧, 行星阶段的行为不同: 它们保持方向,而不是反向.
这在规格阶段很重要. 如果机器布局假设特定的轴方向, 赛段数是决策的一部分, 这不是需要在比例后解决的细节.
[示意图: 一, 两级和三级减宽,与输入和输出方向箭头串联]
比例如何跨阶段叠加
总减排是各个阶段比的乘积——即5:1级后接3级:1阶段得15:1. Motion Control Tips 正好用了这个例子,指出如果扣除损耗,输出功率大约是电机扭矩的 15 倍, GearKo则提供了三阶段版本: 5 × 5 × 5 = 125:1.
运动控制小窍门还指出,在多级齿轮箱中,最高传动比通常放在输入端,最低传动比放在输出端.
行星特例
在行星级中,太阳驱动齿轮,环形齿轮保持静止, 阶段比为 i = 1 ZR/Zs, 其中 Zr 是环齿轮齿数,ZS 是太阳齿轮齿数. 根据运动控制技巧, 这个公式决定了舞台, 因此,行星级比是由齿数决定的,而不是简单的齿轮对关系.
三步计时
- 计算所需的比率: 电机转速除以所需输出转速. 据国毛介绍, 此操作在选定赛段计数前完成.
- 将所需比数折算为大约3到10的级比, 多级单元的Neugart系列报告.
- 将阶段比相乘以确认总和与目标匹配.
如果你是从现有硬盘倒推,而不是目标比, 该流程详述于 变速箱传动比选择.
单级与多级变速箱: 比值范围比较
单级是高效, 简洁答案,大约10个左右:1; 两个阶段涵盖约9个月:1到100:1; 超过100人:1 通常需要第三级. 这些频段作为第一屏很有用, 但它们取决于齿轮类型, 因此,下面的两张表格应当一起阅读.
表A — 按齿轮类型划分的实用单级传动比
| 齿轮类型 | 实用的单级比 | 资料来源 |
|---|---|---|
| 直线 / 螺旋 | 大约10个:1; 超过这个范围,齿轮对变得非常小,扭矩容量下降 | 诺伊加特 |
| 行星 | 大约10个:1; 一个设计指南给出了实用的3个范围:1到12:1 | 齿轮牛; 大台湾装备 (指示性) |
| 蠕虫 | 最多60:单阶段1人或更多, 但效率低于多级设计 | 运动控制技巧 |
| 直角斜面行星仪 | 本质上是多级的, 因为斜面阶段与行星阶段是配套的 | 诺伊加特 |
表B — 配置比较
| 配置 | 典型的总比值范围 | 典型的每级传动比 | 效率带 | 体型与重量倾向 | 噪声与反冲倾向 | 相对零件数量 | 相对成本 | 典型应用 |
|---|---|---|---|---|---|---|---|---|
| 单级 | 最多可达10:1用于支线和行星; 常见 1:1比1:6 | 一阶段 | 通常超过95%; 设计良好的单级可达95–97% | 在低比值下最紧凑 | 网格最少, 所以累积反弹最少 | 最低 | 最低前期费用 | 低比输送, 高效驱动 |
| 两阶段 | 大约9人:1到100:1; 常见 1:6比1:100个或以上 | 两个阶段, 通常每人3到10人 | 单级以下, 三级和四级以上 | 在相同比例下,超过单级可以允许 | 更多的网格, 所以会有更多的累积反冲和噪声源 | 高 | 高 | 调音台, 挤出机, 一般工业减排 |
| 三阶段 | 大约100人:1比1,000:1 (行星性) | 三个阶段 | 随着赛段的加入,再次坠落 | 更大更重,但扭矩相同 | 随着赛段数量增加 | 又高了 | 又高了 | 提升, 供电与高比传动 |
| 四级 | 1,000:1及以上 (行星性) | 四个阶段 | 大约85%到90%,具体取决于设计和润滑方式 | 四者中最大的 | 累积噪声的最大范围 | 最高点 | 最高点 | 非常高的减免, 专业定位 |
上述比率带来自Neugart。, 齿轮牛, 丹洪 (页面更新于2026年9月) 以及大台湾齿轮. TANHON给出了一个常见的单级能带,为1:1比1:6人和一个由1人组成的两阶段乐队:6比1:100个或以上, 并且工作时间是3:1 × 4:1 = 12:1 个例子. 这些是典型的乐队, 这不是保证: 实际限制取决于齿轮类型, 齿几何形状, 负载与工作周期.
[示意图: 效率与阶段数的图表从单级95–97%到四级85–90%的水平图]
我的比例要求什么时候会强制进入第二或第三阶段?
将你所需的齿比与你设备类型的单级天花板进行比较: 下面大约8到10人:1 通常只需一级, 大约从10岁开始:1到100:1 第二阶段变得必要, 超过100人:1 通常需要第三级——除非蜗杆或直角齿轮改变了答案. 该规则有五个步骤.
- 找到所需的比例. 将电机转速除以所需的输出转速. 郭茂将此置于任何赛段计分决策之前.
- 和你那种设备类型的单级天花板做个对比, 使用表A而非单一通用图形.
- 检查一级是否还能承载负载. Neugart指出,随着单级比值的上升, 齿轮变小,最大可传动扭矩下降, 因此,理论上可能的比例可能不切实际.
- 当比值或负载超过单级限制时,再加装第二级, 大约超过100个三分之一:1.
- 重新检查异常分支. 蜗杆齿轮和直角设计可能满足与规则预测不同阶段数的传动比, 效率也不同.
其中一个源给出更窄的单级数值, 把它当作额外的警示,而不是矛盾: Chamol Gear建议单级齿轮比约为1 ≤i i ≤ 8, 而且这个数字来自摘要页面,而非完整规范.
[示意图: 从所需比例到一的决策流程, 两到三个阶段, 带有蠕虫和直角分支]
在接受舞台计数前先列出清单
- 所需比值由电机转速和输出转速确认.
- 单级天花板检查了实际齿轮类型.
- 扭矩, 与比率同时检查占空比和启停频率.
- 机器布局的旋转方向已确认.
- 安装包络和轴位置确认.
- 考虑热和润滑条件, 不仅仅是比例.
每个新增关卡的内容都会有所变化: 效率, 规模, 噪音与成本
每增加一个级,就能换取比和扭矩,但代价是效率, 零件数量, 热, 噪声潜力与资金. 赛段数量是一个需要平衡的权衡, 这不是质量排名.
根据运动控制技巧, 总效率大致是各阶段效率的乘积. GearKo的数据展示了这在实际中的含义: 单级变速箱通常效率超过95%,而设计良好的单级变速箱可达95%至97%, 而四级变速箱则根据设计和润滑情况,转速可降至约85–90%. 诺伊加特在两级行星齿轮箱中增加了一个有用的细节, 比值 i = 20 比 i = 100 效率更高, 所以在相同阶段数下,更高的比例并不自动意味着效率损失更大.
工作比较——效率化合物, 它不是平均值. 以两级单元为例,每级运行率为97%. 将阶段效率乘以得到0.97×0.97≈0.94, 整体约为94%,约有3个百分点被第二种网格淘汰. GearKo报告的85–90%频段,是通过四个阶段的相同算术计算. 将这些图视为机制的示范, 不是针对任何特定单位的评级; 实际效果取决于设计和润滑.
尺寸与噪声. 赛段越多,档位越多, 在相同扭矩下,更多轴承和更长的壳体, 更多的网格会产生更多累积的反冲和噪声源. 这就是为什么单级在低速比下仍然是紧凑型选择, 而多级单元在高比下仍可能比超大单级更紧凑.
费用. 国猫将前期成本与终身成本分离. 前置, 每增加一个级,就会增加一对齿轮, 轴承, 密封件与更长的外壳. 整个驱动器生命周期内, 增加油接触面和更多热量来管理,增加检查和维护表面. 成本不应仅凭时间决定赛段数量, 但如果预算是约束条件, 商业方面涵盖于 工业变速箱价格.
效率必须以负载来衡量, 速度, 比与工作比, 不仅仅是舞台数. 两个级数相同的齿轮箱在连续混频和间歇定位任务中表现可能截然不同.
打破规则的齿轮类型例外
三种档位类型打破了简单的规则 "高传比意味着多级" 统治, 每一个都值得在接受赛段计数前仔细查看.
蜗轮推销. 根据运动控制技巧, 蜗轮齿轮在单级内可达极高传动比——高达60:1组或更大——无多齿轮组, 但其效率通常低于多级设计. 因此,高比需求并不总是强制第二级; 它可能会强制换成不同的齿轮类型.
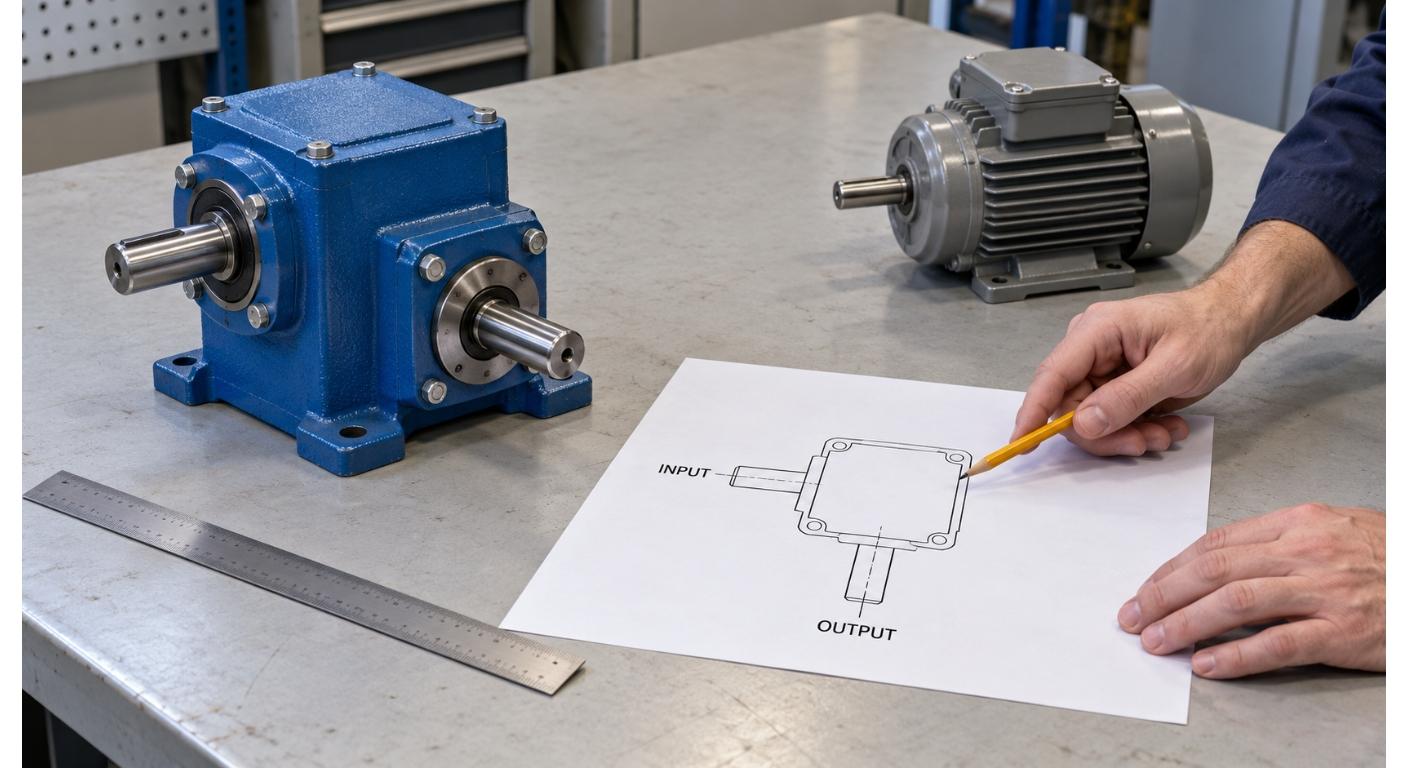
直角齿轮. Neugart指出,直角变速箱本质上是多级的, 因为它们通常将斜面级与行星级配对. 比例适中的直角单元仍属于两级设计, 这改变了你在选择时应带入的绩效期望.
行星齿轮比. 行星级保持输出与输入方向一致旋转, 它们的阶段比为 i = 1 ZR/Zs,而不是简单的齿轮对计数. 行星的情况在下面有详细说明 行星齿轮箱比.
选择舞台计数时常见的错误
四个错误导致了大多数糟糕的赛段计数决策, 每个都有一个简单的修正.
- 仅凭比例选择. 比率确定了最小的阶段数, 这不是答案. 扭矩, 还需要同时检查工作周期和热容量, 这正是郭毛推荐的顺序.
- 假设赛段越多,变速箱越大. 多级单元在高比下比超大单级装置更为紧凑, 因为单级需要极小的齿轮 (诺伊加特).
- 忽略效率惩罚. 总体效率大致是阶段效率的乘积, 所以每个阶段都在加重损失 (运动控制技巧; 齿轮牛).
- 忽略旋转方向. 每个并联齿轮级反转输出; 行星级则不然 (运动控制技巧). 假设错误方向的机器布局需要重新设计.
将级数与真实工业驱动匹配
实际上,赛段计数会跟随机器, 而不是反过来. 输送机和物料搬运设备通常位于单级或两级级段, 其中效率和紧凑性比极端约简更重要. 调音台, 挤出机和桨驱设备通常需要两到三级以达到这些工艺所需的较低输出速度. 高减速提升, 水泥, 采矿和港口任务通常分为三个阶段及以上.
这些是模式而非规则, 而上述的比率区间——而非特定的机器任务——仍然是决定性因素.
明冶设计, 生产并供应金山区的工业输电设备, 上海, 跨越20多个系列,涵盖这两种配置: R, S, K系列和F系列螺旋齿轮电机, HB系列重型工业变速箱, 重型行星减速器, NMRV蜗轮齿轮电机, 环形风车减量器, 圆柱形齿轮减速器, 三相异步电机和小齿轮电机, 此外,还配有橡胶和塑料机械专用减速器, 焊接旋转器和桨式搅拌机. 公司在自有的CNC工厂模块化生产电机和减速器, 标准化设计,提供OEM定制安装尺寸和传动比.
为你的机器准确计算舞台数
发送所需的输出速度, 所需扭矩和安装包围, 阶段数由比值. 如果你的齿轮类型变了——从螺旋齿轮变成蜗杆齿轮, 或者从直线到直角——重新运行该规则, 因为单级天花板会随之移动.
明烨在同一工厂模块化生产电机和减速器, 标准化设计, OEM可定制安装尺寸和传动比,正常交付时间为7至15天. 当赛段数决定和外壳或轴的更换同时发生时,这种组合非常有帮助. 规范过程的其余部分, 从比比到安装再到工作验证, 定义在 选择工业变速箱.
如果你的驱动很可能采用斜线直列齿轮电机, 螺旋齿轮电机 对该家族有更详细的介绍.
常见问题解答
单级变速箱能给出100分吗?:1 约化?
没有用直齿轮或行星齿轮. 根据诺伊加特的说法, 单级直齿轮箱实际上限制在大约10个:1, GearKo对行星单位也给出了类似的上限. 蜗轮齿轮是个例外: Motion Control Tips 报告称,蜗轮齿轮可达60:单阶段1个或更多, 但效率较低. 把每个限速都视为齿轮类型相关.
多级变速箱总是比单级变速箱效率低吗?
总体来说是的, 因为总效率大致是各阶段效率的乘积, 根据Motion Control Tips的说法. GearKo的乐队在单阶段的电量从95%以上——可能为95%至97%——在四个阶段降至约85%至90%. 缝隙的大小取决于设计, 装载与润滑, 所以这不是固定的罚款.
两级变速箱输出方向与电机相同?
是的, 采用并联齿轮设计. 根据运动控制技巧, 每个平行齿轮级反转旋转方向, 因此,两级将输出返回与输入相同的方向, 然后三级单元再次反转. 行星阶段的行为不同,保持方向而非反转.
多级变速箱总是更贵吗?
前置, 通常. 郭茂指出,每多出一个赛段都会增加一对齿轮, 轴承, 密封件与更长的外壳, 而且随着硬盘寿命增加,会增加接触面和更多热量需要管理. 但赛段数应根据比例来决定, 扭矩和工作比优先, 因此成本是技术决策的结果,而非驱动因素.
分享到社交媒体:


